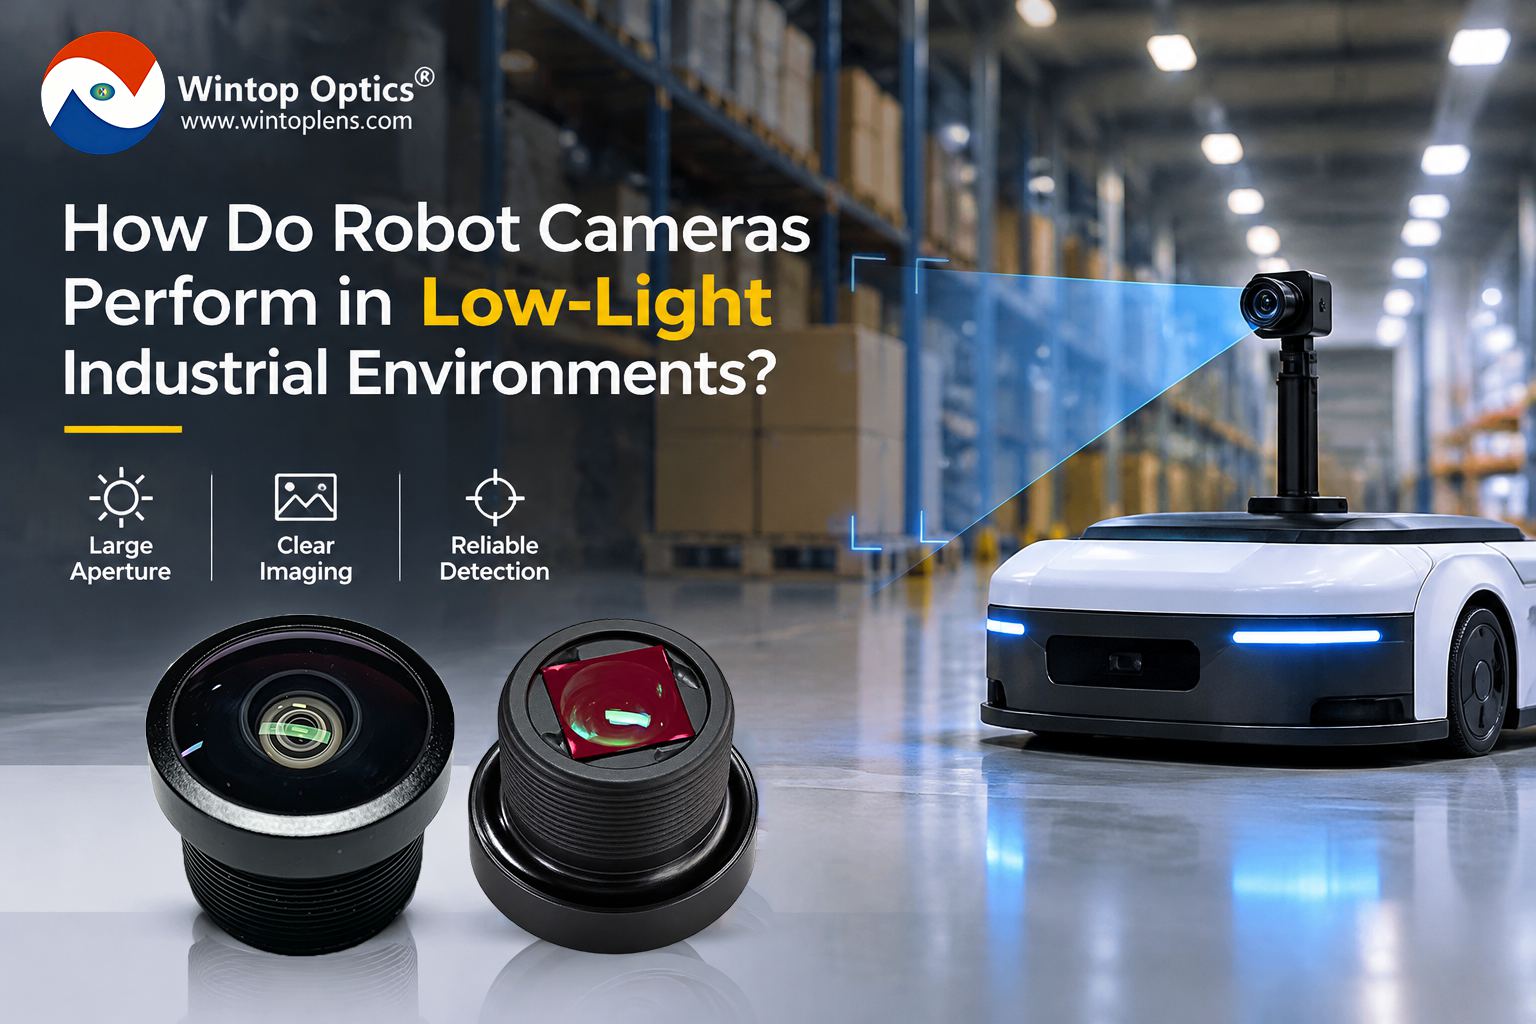
Come si comportano le telecamere robotizzate in ambienti industriali con scarsa illuminazione?
Nov 06, 2026
Nell'automazione industriale moderna, ci si aspetta che i robot operino in modo affidabile 24 ore su 24. Dai robot mobili autonomi (AMR) e veicoli a guida automatica (AGV) per magazzini, ai robot per l'ispezione industriale e alle macchine per la pulizia autonome, molti sistemi robotici devono continuare a funzionare in ambienti in cui le condizioni di illuminazione sono tutt'altro che ideali.Corridoi poco illuminati nei magazzini, angoli di fabbrica scarsamente illuminati, aree di ispezione notturne e variazioni di illuminazione tra interni ed esterni possono influire sulle prestazioni delle telecamere.Quando i livelli di luce diminuiscono, le telecamere dei robot possono produrre immagini più scure, perdere dettagli fini o avere difficoltà a identificare con precisione gli oggetti vicini. Questi problemi possono influire sulla navigazione, sul rilevamento degli ostacoli e sull'ispezione visiva.Quindi, come può sistemi di visione robotica Come mantenere immagini affidabili in ambienti industriali con scarsa illuminazione? La risposta dipende da diversi fattori, tra cui l'apertura del diaframma, le prestazioni del sensore di immagine, le impostazioni di esposizione e il design ottico.1. Perché l'imaging in condizioni di scarsa illuminazione rappresenta una sfida per i robot industriali?A differenza delle telecamere di sorveglianza fisse, le telecamere robotiche spesso devono catturare immagini mentre il robot si muove o interagisce con l'ambiente circostante.In ambienti con scarsa illuminazione, una quantità insufficiente di luce che raggiunge il sensore di immagine può creare diversi problemi di acquisizione delle immagini:Immagini scure e sottoesposteIn condizioni di scarsa illuminazione, le immagini possono apparire troppo scure, rendendo difficile per gli algoritmi di visione distinguere oggetti, contorni e caratteristiche ambientali.Aumento del rumore dell'immagineI sistemi di telecamere possono aumentare il guadagno elettronico per compensare la scarsa illuminazione. Tuttavia, un guadagno eccessivo può amplificare il rumore indesiderato dell'immagine, riducendone la nitidezza e compromettendo il riconoscimento degli oggetti.Effetto sfocatura da movimento durante il movimento del robotTempi di esposizione più lunghi consentono a una maggiore quantità di luce di raggiungere il sensore, ma possono anche causare sfocature da movimento quando il robot o gli oggetti circostanti sono in movimento.Affidabilità ridotta del riconoscimento visivoLa scarsa qualità delle immagini può rendere più difficile per i sistemi robotici identificare gli ostacoli, riconoscere gli oggetti e mantenere informazioni visive coerenti durante il funzionamento.Per i robot che operano ininterrottamente in magazzini, fabbriche e ambienti esterni, queste sfide rendono l'imaging in condizioni di scarsa illuminazione un aspetto importante da considerare durante lo sviluppo di fotocamere e obiettivi.2. In che modo un obiettivo con ampia apertura migliora le prestazioni in condizioni di scarsa illuminazione?Uno dei fattori ottici più importanti che influenzano la ripresa in condizioni di scarsa illuminazione è l'apertura del diaframma.L'apertura determina quanta luce può attraversare l'obiettivo e raggiungere il sensore di immagine. Viene comunemente espressa con un numero F, come F1.6, F2.0 o F2.8.Un numero F più basso indica generalmente un'apertura maggiore e una maggiore capacità di raccolta della luce.Per esempio:Apertura F1.6: Consente a una maggiore quantità di luce di entrare nel sistema ottico, rendendolo adatto ad applicazioni con illuminazione limitata.Apertura F2.0: Offre un utile equilibrio tra acquisizione di luce e profondità di campo per numerose applicazioni di visione robotica.Apertura F2.8: Consente l'ingresso di una minore quantità di luce rispetto a F1.6 o F2.0, il che potrebbe richiedere tempi di esposizione più lunghi o un guadagno maggiore in ambienti bui.Nelle stesse condizioni, un obiettivo F1.6 ha un'apertura maggiore rispetto a un obiettivo F2.0 e può teoricamente trasmettere circa il 56% di luce in più, supponendo una trasmissione ottica comparabile.Per i robot mobili, questa luce aggiuntiva può aiutare la telecamera a ottenere un'esposizione sufficiente con un tempo di esposizione più breve o un guadagno inferiore.Ciò risulta particolarmente utile quando si riprendono oggetti in movimento o si monitora l'ambiente circostante mentre il robot è in movimento.Tuttavia, un'apertura maggiore non è automaticamente la scelta migliore per ogni applicazione. Occorre considerare anche la nitidezza ottica, la profondità di campo, la compatibilità del sensore e le effettive condizioni di illuminazione.3. Perché la sola apertura non bastaSebbene un'ampia apertura contribuisca a migliorare l'acquisizione della luce, le prestazioni complessive in condizioni di scarsa illuminazione dipendono dall'intero sistema della fotocamera.Dimensioni del sensore di immagine e prestazioni dei pixelIl sensore di immagine converte la luce in ingresso in segnali elettrici. Le dimensioni del sensore, le dimensioni dei pixel e la sensibilità alla luce influenzano l'efficacia di una fotocamera in condizioni di scarsa illuminazione.Per ottenere immagini nitide è essenziale una combinazione adeguata di obiettivo e sensore di immagine.Tempo di esposizione e frequenza dei fotogrammiTempi di esposizione più lunghi possono migliorare la luminosità dell'immagine, ma possono introdurre sfocatura da movimento.Per AMR, AGV e robot di ispezione mobili, le impostazioni di esposizione devono essere ottimizzate in base alla velocità di movimento e ai requisiti di acquisizione delle immagini.Guadagno e rumore dell'immagineAumentando il guadagno del sensore è possibile schiarire l'immagine, ma un'amplificazione eccessiva può ridurne la qualità.Un obiettivo e un sensore ben abbinati possono aiutare il sistema di imaging a raccogliere luce a sufficienza senza dover fare eccessivo affidamento sul guadagno elettronico.Trasmissione ottica e qualità dell'immagineLe prestazioni di un obiettivo non sono determinate unicamente dall'apertura del diaframma. Anche la trasmissione ottica, il trattamento antiriflesso, le aberrazioni ottiche e la nitidezza dell'immagine influenzano la qualità dell'immagine finale.Pertanto, la visione robotica in condizioni di scarsa illuminazione richiede un approccio coordinato alla progettazione ottica e alla configurazione della telecamera.4. Quali applicazioni robotiche traggono vantaggio dagli obiettivi a grande apertura?Le diverse applicazioni robotiche hanno esigenze di illuminazione differenti. I sistemi ottici ad ampia apertura possono essere particolarmente utili nei seguenti ambienti.AMR e AGV per magazziniI robot mobili autonomi si muovono frequentemente tra i corridoi dei magazzini, le aree di stoccaggio e le zone di carico/scarico, dove l'illuminazione può variare durante il giorno.Gli obiettivi con ampia apertura possono contribuire a migliorare l'acquisizione di immagini in aree scarsamente illuminate, favorendo il rilevamento degli ostacoli e la percezione dell'ambiente circostante.Robot per l'ispezione industrialeI robot di ispezione potrebbero dover acquisire informazioni visive all'interno di locali tecnici, impianti di produzione o spazi industriali parzialmente chiusi.Un'adeguata acquisizione della luce contribuisce a mantenere la visibilità dell'immagine anche in condizioni di scarsa illuminazione ambientale.Robot per la pulizia commercialeI robot per la pulizia professionale vengono spesso utilizzati in grandi edifici, corridoi, parcheggi e altre aree con illuminazione non uniforme.Un obiettivo di grande apertura adeguato può aiutare i loro sistemi di visione a catturare informazioni sull'ambiente circostante in condizioni di illuminazione variabili.Robot per ispezione e sicurezza esternaI robot per esterni possono operare al mattino presto, alla sera o di notte.In queste applicazioni, l'apertura del diaframma deve essere valutata insieme alla sensibilità del sensore, al controllo dell'esposizione e all'illuminazione supplementare, se necessaria.5. Cosa dovrebbero considerare i produttori nella scelta di un obiettivo robotico per condizioni di scarsa illuminazione?Per gli sviluppatori di robotica e i produttori di moduli per fotocamere, la scelta di un obiettivo adatto per le riprese in condizioni di scarsa illuminazione richiede ben più che un semplice confronto dei valori di apertura (numero f).Durante l'integrazione ottica è necessario valutare diversi fattori:Apertura: Quando è necessaria una maggiore acquisizione di luce, si consiglia di considerare diaframmi con apertura F1.6 o F2.0.Compatibilità del sensore: Scegli l'obiettivo in base alle dimensioni e alla risoluzione del sensore di immagine.Nitidezza ottica: Assicurarsi che l'immagine sia sufficientemente dettagliata nell'intero campo visivo richiesto.Campo visivo: Selezionare un raggio di visuale adeguato per le attività di navigazione o ispezione del robot.Profondità di campo: Bisogna tenere conto della distanza di lavoro e della gamma di oggetti che devono rimanere a fuoco.Integrazione meccanica: Verificare le dimensioni dell'obiettivo, il valore TTL, le interfacce di montaggio e lo spazio disponibile per l'installazione.Nelle applicazioni che prevedono il rilevamento di ostacoli in prossimità o di oggetti a diverse distanze, la profondità di campo merita particolare attenzione. Un'apertura molto ampia può ridurre l'intervallo di distanze in cui l'immagine rimane sufficientemente nitida.È pertanto essenziale testare l'intero sistema fotocamera-obiettivo in condizioni operative reali.6. Wintop Optics: Soluzioni di lenti ottiche per la visione roboticaA Ottica WintopComprendiamo che una visione robotica affidabile inizia con componenti ottici adeguati.Grazie a 20 anni di esperienza nello sviluppo e nella produzione di lenti ottiche, forniamo soluzioni di lenti per l'imaging destinate a diverse applicazioni robotiche, tra cui AMR, AGV, robot per l'ispezione industriale, robot per la pulizia commerciale e sistemi mobili autonomi.Nostro soluzioni robotiche per lenti coprire diverse esigenze ottiche, tra cui:Diaframmi di grandi dimensioni F1.6 e F2.0 per una migliore acquisizione della luce.Obiettivi grandangolari e fisheye per la percezione ambientale.Compatibilità con immagini ad alta risoluzione per sistemi di visione robotica.Distorsione controllata per diverse esigenze di elaborazione delle immagini.Strutture ottiche compatte per l'integrazione di telecamere in spazi ristretti.Sviluppo di lenti personalizzate in base alle specifiche esigenze applicative.Che si tratti di sviluppare un robot per la navigazione in magazzino, un sistema di ispezione industriale o una macchina per la pulizia autonoma, la scelta della lente ottica giusta può contribuire a migliorare la coerenza e l'affidabilità del sistema di visione.Cerchi un obiettivo con ampia apertura per il tuo progetto di visione robotica?Contatta Wintop Optics per discutere le tue esigenze di imaging ed esplorare le soluzioni di lenti ottiche più adatte alle tue applicazioni robotiche di nuova generazione.FAQD1: Qual è l'apertura migliore per le telecamere robotiche in condizioni di scarsa illuminazione?Gli obiettivi con apertura F1.6 e F2.0 sono opzioni comuni per le applicazioni di visione robotica che richiedono una maggiore acquisizione di luce. L'apertura ideale dipende dalla luce ambientale, dalle prestazioni del sensore, dalla distanza di lavoro e dai requisiti di profondità di campo.D2: Un obiettivo F1.6 è migliore di un obiettivo F2.0 per le riprese in condizioni di scarsa illuminazione?In generale, sì. Un obiettivo F1.6 ha un'apertura maggiore e, teoricamente, può trasmettere circa il 56% di luce in più rispetto a un obiettivo F2.0 in condizioni comparabili. Tuttavia, la qualità complessiva dell'immagine dipende anche dalla trasmissione ottica, dalla sensibilità del sensore e dalle impostazioni di esposizione.D3: Un obiettivo con ampia apertura può ridurre la sfocatura da movimento nei robot mobili?Un'apertura maggiore permette a più luce di raggiungere il sensore, consentendo potenzialmente tempi di esposizione più brevi. Questo può contribuire a ridurre la sfocatura da movimento quando robot o oggetti circostanti sono in movimento.D4: Perché le telecamere robotizzate producono immagini rumorose in ambienti bui?In condizioni di illuminazione insufficiente, i sistemi di telecamere possono aumentare il guadagno elettronico per schiarire le immagini. Un guadagno eccessivo può amplificare il rumore dell'immagine, riducendo la nitidezza visiva e compromettendo il riconoscimento degli oggetti.D5: Wintop Optics fornisce obiettivi di grande apertura per la visione robotica?Sì. Wintop Optics sviluppa e produce lenti ottiche per applicazioni di visione robotica, inclusi modelli con apertura F1.6 e F2.0. È inoltre possibile discutere di soluzioni ottiche personalizzate in base a specifici requisiti relativi a sensori, campo visivo e integrazione meccanica.



 Iscriviti alle nostre newsletter


 IPv6 network supported.