altro
  • Come si comportano le telecamere robotizzate in ambienti industriali con scarsa illuminazione?
    Come si comportano le telecamere robotizzate in ambienti industriali con scarsa illuminazione? Nov 06, 2026
    Nell'automazione industriale moderna, ci si aspetta che i robot operino in modo affidabile 24 ore su 24. Dai robot mobili autonomi (AMR) e veicoli a guida automatica (AGV) per magazzini, ai robot per l'ispezione industriale e alle macchine per la pulizia autonome, molti sistemi robotici devono continuare a funzionare in ambienti in cui le condizioni di illuminazione sono tutt'altro che ideali.Corridoi poco illuminati nei magazzini, angoli di fabbrica scarsamente illuminati, aree di ispezione notturne e variazioni di illuminazione tra interni ed esterni possono influire sulle prestazioni delle telecamere.Quando i livelli di luce diminuiscono, le telecamere dei robot possono produrre immagini più scure, perdere dettagli fini o avere difficoltà a identificare con precisione gli oggetti vicini. Questi problemi possono influire sulla navigazione, sul rilevamento degli ostacoli e sull'ispezione visiva.Quindi, come può sistemi di visione robotica Come mantenere immagini affidabili in ambienti industriali con scarsa illuminazione? La risposta dipende da diversi fattori, tra cui l'apertura del diaframma, le prestazioni del sensore di immagine, le impostazioni di esposizione e il design ottico.1. Perché l'imaging in condizioni di scarsa illuminazione rappresenta una sfida per i robot industriali?A differenza delle telecamere di sorveglianza fisse, le telecamere robotiche spesso devono catturare immagini mentre il robot si muove o interagisce con l'ambiente circostante.In ambienti con scarsa illuminazione, una quantità insufficiente di luce che raggiunge il sensore di immagine può creare diversi problemi di acquisizione delle immagini:Immagini scure e sottoesposteIn condizioni di scarsa illuminazione, le immagini possono apparire troppo scure, rendendo difficile per gli algoritmi di visione distinguere oggetti, contorni e caratteristiche ambientali.Aumento del rumore dell'immagineI sistemi di telecamere possono aumentare il guadagno elettronico per compensare la scarsa illuminazione. Tuttavia, un guadagno eccessivo può amplificare il rumore indesiderato dell'immagine, riducendone la nitidezza e compromettendo il riconoscimento degli oggetti.Effetto sfocatura da movimento durante il movimento del robotTempi di esposizione più lunghi consentono a una maggiore quantità di luce di raggiungere il sensore, ma possono anche causare sfocature da movimento quando il robot o gli oggetti circostanti sono in movimento.Affidabilità ridotta del riconoscimento visivoLa scarsa qualità delle immagini può rendere più difficile per i sistemi robotici identificare gli ostacoli, riconoscere gli oggetti e mantenere informazioni visive coerenti durante il funzionamento.Per i robot che operano ininterrottamente in magazzini, fabbriche e ambienti esterni, queste sfide rendono l'imaging in condizioni di scarsa illuminazione un aspetto importante da considerare durante lo sviluppo di fotocamere e obiettivi.2. In che modo un obiettivo con ampia apertura migliora le prestazioni in condizioni di scarsa illuminazione?Uno dei fattori ottici più importanti che influenzano la ripresa in condizioni di scarsa illuminazione è l'apertura del diaframma.L'apertura determina quanta luce può attraversare l'obiettivo e raggiungere il sensore di immagine. Viene comunemente espressa con un numero F, come F1.6, F2.0 o F2.8.Un numero F più basso indica generalmente un'apertura maggiore e una maggiore capacità di raccolta della luce.Per esempio:Apertura F1.6: Consente a una maggiore quantità di luce di entrare nel sistema ottico, rendendolo adatto ad applicazioni con illuminazione limitata.Apertura F2.0: Offre un utile equilibrio tra acquisizione di luce e profondità di campo per numerose applicazioni di visione robotica.Apertura F2.8: Consente l'ingresso di una minore quantità di luce rispetto a F1.6 o F2.0, il che potrebbe richiedere tempi di esposizione più lunghi o un guadagno maggiore in ambienti bui.Nelle stesse condizioni, un obiettivo F1.6 ha un'apertura maggiore rispetto a un obiettivo F2.0 e può teoricamente trasmettere circa il 56% di luce in più, supponendo una trasmissione ottica comparabile.Per i robot mobili, questa luce aggiuntiva può aiutare la telecamera a ottenere un'esposizione sufficiente con un tempo di esposizione più breve o un guadagno inferiore.Ciò risulta particolarmente utile quando si riprendono oggetti in movimento o si monitora l'ambiente circostante mentre il robot è in movimento.Tuttavia, un'apertura maggiore non è automaticamente la scelta migliore per ogni applicazione. Occorre considerare anche la nitidezza ottica, la profondità di campo, la compatibilità del sensore e le effettive condizioni di illuminazione.3. Perché la sola apertura non bastaSebbene un'ampia apertura contribuisca a migliorare l'acquisizione della luce, le prestazioni complessive in condizioni di scarsa illuminazione dipendono dall'intero sistema della fotocamera.Dimensioni del sensore di immagine e prestazioni dei pixelIl sensore di immagine converte la luce in ingresso in segnali elettrici. Le dimensioni del sensore, le dimensioni dei pixel e la sensibilità alla luce influenzano l'efficacia di una fotocamera in condizioni di scarsa illuminazione.Per ottenere immagini nitide è essenziale una combinazione adeguata di obiettivo e sensore di immagine.Tempo di esposizione e frequenza dei fotogrammiTempi di esposizione più lunghi possono migliorare la luminosità dell'immagine, ma possono introdurre sfocatura da movimento.Per AMR, AGV e robot di ispezione mobili, le impostazioni di esposizione devono essere ottimizzate in base alla velocità di movimento e ai requisiti di acquisizione delle immagini.Guadagno e rumore dell'immagineAumentando il guadagno del sensore è possibile schiarire l'immagine, ma un'amplificazione eccessiva può ridurne la qualità.Un obiettivo e un sensore ben abbinati possono aiutare il sistema di imaging a raccogliere luce a sufficienza senza dover fare eccessivo affidamento sul guadagno elettronico.Trasmissione ottica e qualità dell'immagineLe prestazioni di un obiettivo non sono determinate unicamente dall'apertura del diaframma. Anche la trasmissione ottica, il trattamento antiriflesso, le aberrazioni ottiche e la nitidezza dell'immagine influenzano la qualità dell'immagine finale.Pertanto, la visione robotica in condizioni di scarsa illuminazione richiede un approccio coordinato alla progettazione ottica e alla configurazione della telecamera.4. Quali applicazioni robotiche traggono vantaggio dagli obiettivi a grande apertura?Le diverse applicazioni robotiche hanno esigenze di illuminazione differenti. I sistemi ottici ad ampia apertura possono essere particolarmente utili nei seguenti ambienti.AMR e AGV per magazziniI robot mobili autonomi si muovono frequentemente tra i corridoi dei magazzini, le aree di stoccaggio e le zone di carico/scarico, dove l'illuminazione può variare durante il giorno.Gli obiettivi con ampia apertura possono contribuire a migliorare l'acquisizione di immagini in aree scarsamente illuminate, favorendo il rilevamento degli ostacoli e la percezione dell'ambiente circostante.Robot per l'ispezione industrialeI robot di ispezione potrebbero dover acquisire informazioni visive all'interno di locali tecnici, impianti di produzione o spazi industriali parzialmente chiusi.Un'adeguata acquisizione della luce contribuisce a mantenere la visibilità dell'immagine anche in condizioni di scarsa illuminazione ambientale.Robot per la pulizia commercialeI robot per la pulizia professionale vengono spesso utilizzati in grandi edifici, corridoi, parcheggi e altre aree con illuminazione non uniforme.Un obiettivo di grande apertura adeguato può aiutare i loro sistemi di visione a catturare informazioni sull'ambiente circostante in condizioni di illuminazione variabili.Robot per ispezione e sicurezza esternaI robot per esterni possono operare al mattino presto, alla sera o di notte.In queste applicazioni, l'apertura del diaframma deve essere valutata insieme alla sensibilità del sensore, al controllo dell'esposizione e all'illuminazione supplementare, se necessaria.5. Cosa dovrebbero considerare i produttori nella scelta di un obiettivo robotico per condizioni di scarsa illuminazione?Per gli sviluppatori di robotica e i produttori di moduli per fotocamere, la scelta di un obiettivo adatto per le riprese in condizioni di scarsa illuminazione richiede ben più che un semplice confronto dei valori di apertura (numero f).Durante l'integrazione ottica è necessario valutare diversi fattori:Apertura: Quando è necessaria una maggiore acquisizione di luce, si consiglia di considerare diaframmi con apertura F1.6 o F2.0.Compatibilità del sensore: Scegli l'obiettivo in base alle dimensioni e alla risoluzione del sensore di immagine.Nitidezza ottica: Assicurarsi che l'immagine sia sufficientemente dettagliata nell'intero campo visivo richiesto.Campo visivo: Selezionare un raggio di visuale adeguato per le attività di navigazione o ispezione del robot.Profondità di campo: Bisogna tenere conto della distanza di lavoro e della gamma di oggetti che devono rimanere a fuoco.Integrazione meccanica: Verificare le dimensioni dell'obiettivo, il valore TTL, le interfacce di montaggio e lo spazio disponibile per l'installazione.Nelle applicazioni che prevedono il rilevamento di ostacoli in prossimità o di oggetti a diverse distanze, la profondità di campo merita particolare attenzione. Un'apertura molto ampia può ridurre l'intervallo di distanze in cui l'immagine rimane sufficientemente nitida.È pertanto essenziale testare l'intero sistema fotocamera-obiettivo in condizioni operative reali.6. Wintop Optics: Soluzioni di lenti ottiche per la visione roboticaA Ottica WintopComprendiamo che una visione robotica affidabile inizia con componenti ottici adeguati.Grazie a 20 anni di esperienza nello sviluppo e nella produzione di lenti ottiche, forniamo soluzioni di lenti per l'imaging destinate a diverse applicazioni robotiche, tra cui AMR, AGV, robot per l'ispezione industriale, robot per la pulizia commerciale e sistemi mobili autonomi.Nostro soluzioni robotiche per lenti coprire diverse esigenze ottiche, tra cui:Diaframmi di grandi dimensioni F1.6 e F2.0 per una migliore acquisizione della luce.Obiettivi grandangolari e fisheye per la percezione ambientale.Compatibilità con immagini ad alta risoluzione per sistemi di visione robotica.Distorsione controllata per diverse esigenze di elaborazione delle immagini.Strutture ottiche compatte per l'integrazione di telecamere in spazi ristretti.Sviluppo di lenti personalizzate in base alle specifiche esigenze applicative.Che si tratti di sviluppare un robot per la navigazione in magazzino, un sistema di ispezione industriale o una macchina per la pulizia autonoma, la scelta della lente ottica giusta può contribuire a migliorare la coerenza e l'affidabilità del sistema di visione.Cerchi un obiettivo con ampia apertura per il tuo progetto di visione robotica?Contatta Wintop Optics per discutere le tue esigenze di imaging ed esplorare le soluzioni di lenti ottiche più adatte alle tue applicazioni robotiche di nuova generazione.FAQD1: Qual è l'apertura migliore per le telecamere robotiche in condizioni di scarsa illuminazione?Gli obiettivi con apertura F1.6 e F2.0 sono opzioni comuni per le applicazioni di visione robotica che richiedono una maggiore acquisizione di luce. L'apertura ideale dipende dalla luce ambientale, dalle prestazioni del sensore, dalla distanza di lavoro e dai requisiti di profondità di campo.D2: Un obiettivo F1.6 è migliore di un obiettivo F2.0 per le riprese in condizioni di scarsa illuminazione?In generale, sì. Un obiettivo F1.6 ha un'apertura maggiore e, teoricamente, può trasmettere circa il 56% di luce in più rispetto a un obiettivo F2.0 in condizioni comparabili. Tuttavia, la qualità complessiva dell'immagine dipende anche dalla trasmissione ottica, dalla sensibilità del sensore e dalle impostazioni di esposizione.D3: Un obiettivo con ampia apertura può ridurre la sfocatura da movimento nei robot mobili?Un'apertura maggiore permette a più luce di raggiungere il sensore, consentendo potenzialmente tempi di esposizione più brevi. Questo può contribuire a ridurre la sfocatura da movimento quando robot o oggetti circostanti sono in movimento.D4: Perché le telecamere robotizzate producono immagini rumorose in ambienti bui?In condizioni di illuminazione insufficiente, i sistemi di telecamere possono aumentare il guadagno elettronico per schiarire le immagini. Un guadagno eccessivo può amplificare il rumore dell'immagine, riducendo la nitidezza visiva e compromettendo il riconoscimento degli oggetti.D5: Wintop Optics fornisce obiettivi di grande apertura per la visione robotica?Sì. Wintop Optics sviluppa e produce lenti ottiche per applicazioni di visione robotica, inclusi modelli con apertura F1.6 e F2.0. È inoltre possibile discutere di soluzioni ottiche personalizzate in base a specifici requisiti relativi a sensori, campo visivo e integrazione meccanica.
  • Come scegliere un obiettivo per fotocamera per pinze robotiche e sistemi di visione all'estremità del braccio
    Come scegliere un obiettivo per fotocamera per pinze robotiche e sistemi di visione all'estremità del braccio Oct 23, 2026
    Le pinze robotiche e gli utensili di fine braccio (EOAT) si affidano alla visione artificiale per identificare gli oggetti, individuare i punti di prelievo ed eseguire attività di manipolazione precise. Scegliere il giusto lente di visione robotica è essenziale per acquisire immagini nitide, mantenere la precisione del posizionamento e garantire prestazioni affidabili nelle applicazioni automatizzate.La scelta di un obiettivo inadeguato può comportare un campo visivo insufficiente, dettagli sfocati, eccessiva distorsione o difficoltà di integrazione meccanica.Quindi, come si sceglie? Obiettivo ultra grandangolare per pinze robotiche e visione all'estremità del braccioEcco sei fattori chiave da considerare.1. Definisci la tua applicazione di visione roboticaCompiti robotici diversi richiedono caratteristiche ottiche diverse.Pick-and-Place: Sono necessarie immagini chiare per individuare gli oggetti e determinare le posizioni di presa.Raccolta di rifiuti: Spesso è necessario un campo visivo più ampio per inquadrare oggetti posizionati in modo casuale.Assemblaggio robotizzato: Richiede una risoluzione sufficiente e una distorsione controllata per identificare le caratteristiche dei componenti.Ispezione automatizzata: Dà priorità ai dettagli dell'immagine e alla nitidezza uniforme per il rilevamento dei difetti.Definire prima l'applicazione aiuta a scegliere un obiettivo in base alle esigenze reali piuttosto che a una singola specifica.2. Scegliere il campo visivo e la lunghezza focale correttiIl campo visivo (FOV) determina quanta parte dello spazio di lavoro la telecamera può inquadrare a una data distanza di lavoro.Un obiettivo grandangolare può coprire un'area più ampia, risultando utile per individuare oggetti in uno spazio di lavoro. Tuttavia, i singoli oggetti potrebbero occupare un numero inferiore di pixel. Un campo visivo più ristretto può fornire maggiori dettagli dell'immagine in un'area più piccola.Nella scelta di un obiettivo, è necessario considerare la distanza di lavoro, le dimensioni del bersaglio, il campo visivo orizzontale e verticale richiesto e lo spazio di installazione disponibile.In genere, le lunghezze focali più corte offrono una copertura maggiore con lo stesso sensore, mentre le lunghezze focali più lunghe offrono un campo visivo più ristretto. La scelta finale dovrebbe essere commisurata sia all'area di interesse che al livello di dettaglio richiesto.3. Abbinare l'obiettivo al sensore di immagineL'obiettivo e il sensore di immagine devono lavorare in sinergia per fornire la qualità d'immagine prevista.Verifica il formato del sensore, la risoluzione, la dimensione dei pixel e la compatibilità con l'obiettivo. Una combinazione inadeguata può causare vignettatura o una riduzione della nitidezza verso i bordi dell'immagine.Ricorda che un sensore con un numero maggiore di megapixel non garantisce automaticamente una qualità d'immagine superiore. L'obiettivo deve essere in grado di catturare dettagli sufficienti per l'attività prevista, soprattutto quando si tratta di identificare piccoli componenti o individuare punti di prelievo precisi.4. Considera la distorsione, l'apertura e la qualità dell'immagine.La distorsione ottica può influire sulla precisione con cui un sistema di visione determina la posizione degli oggetti. Per l'assemblaggio robotizzato, la misurazione e la movimentazione di precisione, le caratteristiche di distorsione devono essere valutate insieme alla calibrazione della telecamera.L'apertura è un altro fattore importante. Un'apertura maggiore, rappresentata da un numero F più basso, permette a una maggiore quantità di luce di raggiungere il sensore, il che può essere utile in ambienti con scarsa illuminazione o quando sono necessari tempi di esposizione più brevi.Bisogna inoltre considerare la nitidezza dei bordi e la profondità di campo, soprattutto quando gli oggetti appaiono a distanze diverse o vicino ai bordi di un'immagine grandangolare.L'obiettivo ideale trova il giusto equilibrio tra qualità dell'immagine, condizioni di illuminazione e requisiti di precisione dell'applicazione.5. Verificare le dimensioni dell'obiettivo e la compatibilità con il montaggio.Le telecamere montate all'estremità del braccio spesso operano in spazi ristretti, dove le dimensioni dell'obiettivo e il design del montaggio possono influenzare la struttura complessiva del dispositivo di presa.Gli obiettivi compatti M12 sono da prendere in considerazione per i sistemi di visione robotica integrati che richiedono componenti ottici salvaspazio.Prima dell'integrazione, verificare la filettatura di montaggio, la lunghezza dell'obiettivo, lo spazio disponibile, la regolazione della messa a fuoco e la compatibilità con il gruppo telecamera. Nel caso di bracci robotici mobili, è necessario valutare anche la stabilità dell'intera installazione della telecamera.6. Seleziona una lente per il tuo sistema di visione roboticaPrima di richiedere campioni o un preventivo, si prega di preparare le seguenti informazioni:Modello, formato e risoluzione del sensore di immagineCampo visivo e distanza di lavoro richiestiDimensioni del bersaglio e caratteristiche minime rilevabiliRequisiti di apertura e distorsioneSpazio di montaggio disponibile e dimensioni dell'obiettivoAmbiente operativo e condizioni di illuminazioneFornire questi dettagli aiuta il produttore delle lenti a valutare le opzioni più adatte in modo più efficiente.Soluzioni di lenti per la visione robotica di Wintop OpticsOttica Wintop Sviluppa e produce lenti ottiche per la visione robotica, l'imaging industriale e le applicazioni di imaging intelligente.Il nostro portfolio comprende obiettivi M12 compatti e soluzioni ottiche grandangolari o fisheye per diverse esigenze di visione integrata. A seconda della configurazione del sistema, queste lenti possono supportare pinze robotiche, sistemi di prelievo e posizionamento, ispezione industriale, navigazione AMR e AGV e altre applicazioni di percezione robotica.Cerchi un obiettivo per la tua pinza robotica o per il tuo sistema di visione di fine braccio?Contatta Wintop Optics per discutere le specifiche del tuo sensore, il campo visivo richiesto, la distanza di lavoro e i vincoli di installazione.E-mail: yorty@yuntal.comTel / WhatsApp: +86 153 0268 9906 FAQ1. Qual è il tipo di lente più adatto per le pinze robotiche?La scelta dell'obiettivo migliore dipende dalle dimensioni del bersaglio, dalla distanza di lavoro, dal sensore, dal campo visivo richiesto e dalla precisione di posizionamento. Gli obiettivi compatti con attacco M12 possono essere adatti per telecamere montate all'estremità del braccio robotico con spazio limitato, mentre le applicazioni che richiedono prestazioni di misurazione specializzate potrebbero necessitare di altre configurazioni ottiche.2. Un obiettivo grandangolare è adatto ai robot di prelievo e posizionamento?Sì, quando il sistema deve acquisire un'area di lavoro più ampia o individuare oggetti su una superficie più estesa. Tuttavia, un campo visivo più ampio potrebbe ridurre il numero di pixel che coprono ciascun oggetto, quindi è necessario considerare anche il livello di dettaglio e la distorsione.3. Come si sceglie la lunghezza focale per una telecamera di visione robotica?Iniziate considerando le dimensioni del sensore di immagine, il campo visivo (FOV) richiesto e la distanza di lavoro. Utilizzate questi parametri per stimare la lunghezza focale necessaria, quindi verificate la copertura dell'immagine, la gamma di messa a fuoco e la risoluzione con la configurazione effettiva della fotocamera.4. Perché la distorsione dell'obiettivo è importante per il posizionamento robotico?La distorsione altera la relazione geometrica tra le coordinate dell'immagine e la posizione degli oggetti. Per le applicazioni che richiedono una localizzazione o una misurazione accurate, la distorsione dell'obiettivo deve essere valutata insieme alla calibrazione della telecamera e ai requisiti di precisione del sistema di visione.5. Quali informazioni devo fornire quando richiedo un campione di lente robotica?Si consiglia di fornire il modello del sensore, il formato del sensore, la risoluzione, la dimensione dei pixel, il campo visivo richiesto, la distanza di lavoro, l'applicazione di destinazione, la dimensione minima delle caratteristiche e i vincoli meccanici. Si raccomanda di eseguire dei test di esempio in condizioni operative realistiche prima di finalizzare la selezione dell'obiettivo.
  • Distorsione dell'obiettivo fisheye nella visione artificiale: guida alla correzione ottica e software.
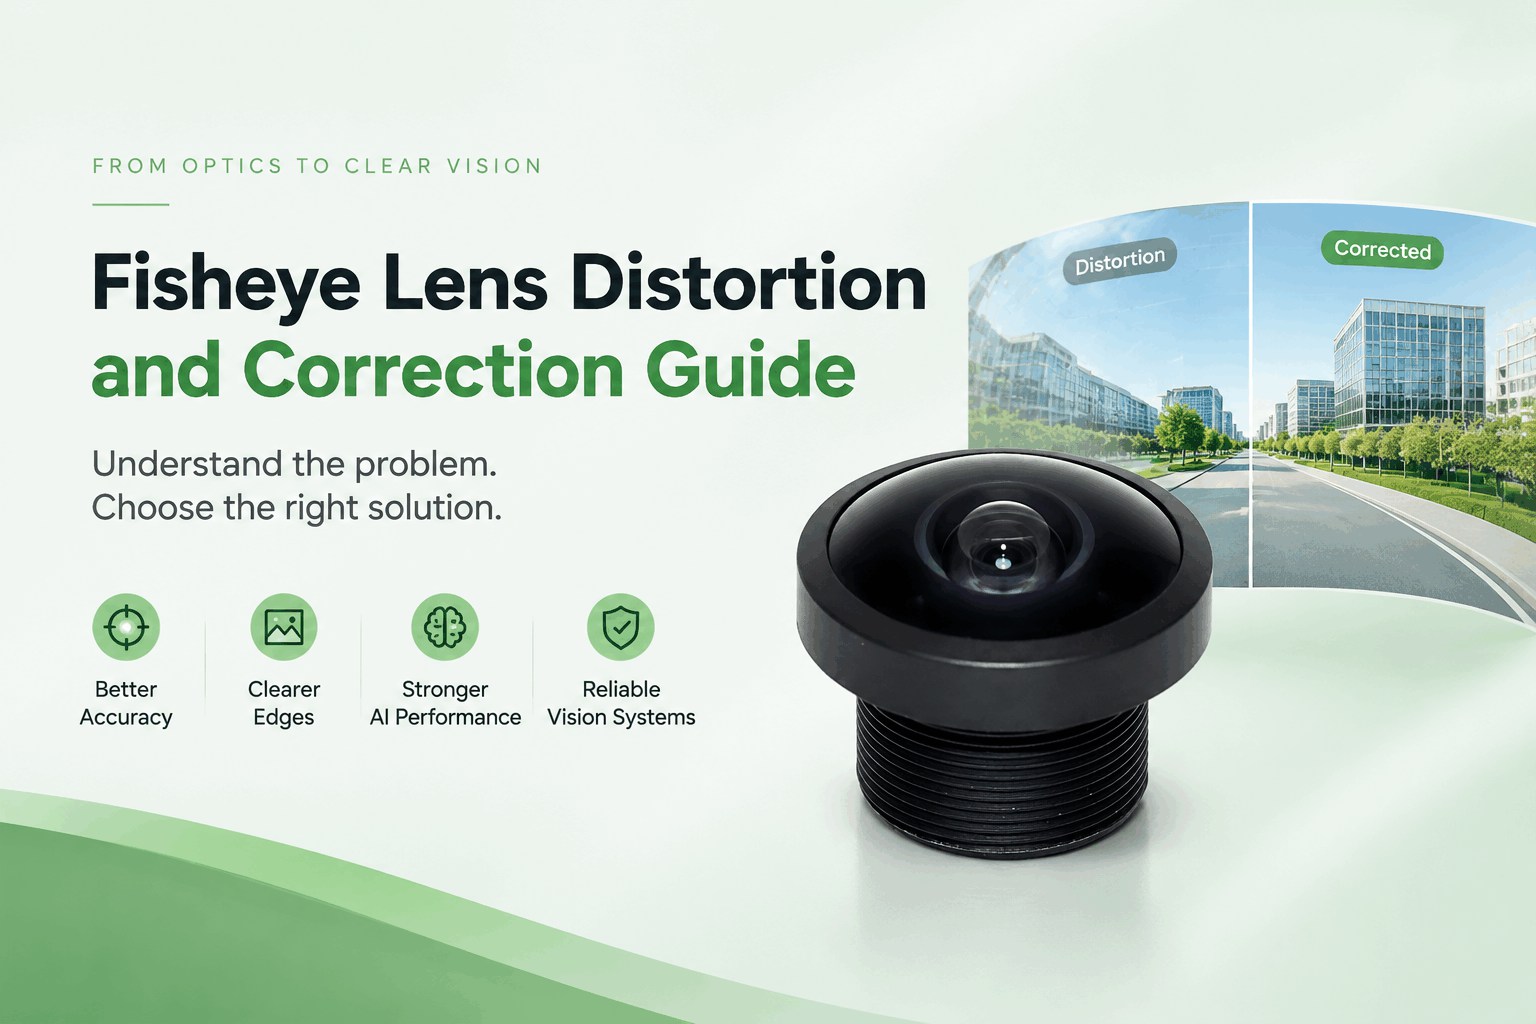
    Distorsione dell'obiettivo fisheye nella visione artificiale: guida alla correzione ottica e software. Oct 15, 2026
    Obiettivi fisheyeOffrono campi visivi (FOV) ultra-ampi da 160° a 200°, risultando fondamentali per la navigazione SLAM di AMR/AGV, la visione a 360° (AVM) dei sistemi ADAS e i sistemi di visione artificiale integrati.Tuttavia, questa capacità grandangolare comporta un compromesso fondamentale: la distorsione fisheye incontrollata. La distorsione incontrollata causa errori di posizionamento, artefatti nella composizione delle immagini, rilevamento inaffidabile degli oggetti e scarse prestazioni dei modelli di intelligenza artificiale.Sebbene molti ingegneri si affidino esclusivamente alla correzione della distorsione tramite software, quest'ultimo non è in grado di recuperare le informazioni ottiche già perse a livello del sensore CMOS. I sistemi di visione più affidabili combinano il controllo della distorsione ottica in fase di progettazione dell'obiettivo con una messa a punto fine tramite software calibrato. Questa guida analizza la distorsione fisheye, il suo impatto nel mondo reale e le strategie pratiche di correzione ottica.Cos'è la distorsione dell'obiettivo fisheye? Una panoramica completa.La distorsione a occhio di pesce è una distorsione radiale intrinseca della canna, non un difetto di fabbricazione.Le lenti rettilinee mantengono le linee rette perpendicolari all'intera immagine.Gli obiettivi fisheye utilizzano la proiezione equidistante per adattare una scena emisferica a un sensore piatto. L'ingrandimento dell'immagine diminuisce verso i bordi dell'inquadratura, causando la curvatura verso l'esterno delle linee rette del mondo reale. Gli oggetti vicino ai bordi appaiono compressi con un minor numero di pixel.Due tipi principali di distorsione influenzano la visione artificiale:Deformazione radiale della canna (dominante): La principale fonte di errori geometrici per SLAM, unione di immagini e attività di misurazione.Distorsione tangenziale: causata da un lieve disallineamento degli elementi dell'obiettivo o da un'inclinazione del sensore. Meno evidente negli obiettivi di alta qualità, ma fondamentale per la visione robotica stereoscopica e binoculare ad alta precisione.Come la distorsione a occhio di pesce compromette le prestazioni della visione artificialeLa distorsione altera la geometria della scena, compromettendo direttamente le prestazioni degli algoritmi di visione artificiale in applicazioni chiave del settore industriale e automobilistico:Impatto sulla navigazione SLAM di AMR e AGVLe immagini distorte falsano l'estrazione dei punti caratteristici. Gli oggetti compressi ai bordi dell'immagine riducono l'affidabilità del rilevamento degli ostacoli, causando l'accumulo di errori geometrici fotogramma per fotogramma e diminuendo la precisione della localizzazione.Impatto sui sistemi di visione a 360° AVM per autoveicoliUna grave distorsione del cilindro porta a un disallineamento delle cuciture e a contorni deformati di cordoli o ostacoli. Una rimappatura software intensiva sfoca i dettagli dei bordi e aumenta la latenza di elaborazione della centralina.Impatto sulla visione stereoscopica robotica binoculareQuando si seleziona un 3D lente di visione robotica In fase di configurazione, parametri di distorsione non corrispondenti tra le lenti fisheye accoppiate introducono errori sistematici nel calcolo della profondità, riducendo drasticamente la precisione nelle operazioni di prelievo e posizionamento e di ispezione 3D.Impatto sul rilevamento di oggetti tramite intelligenza artificiale e sulle reti neuraliLe reti neurali convoluzionali (CNN) addestrate su set di dati rettilinei standard hanno prestazioni scadenti con input fisheye distorti. Il riaddestramento dei modelli di intelligenza artificiale con set di dati distorti comporta un aumento significativo dei tempi e dei costi di sviluppo.Tecniche di correzione ottica e flusso di lavoro consigliatoLa correzione ottica sopprime la distorsione a barilotto intrinseca durante la fase di progettazione dell'obiettivo, prima che l'immagine raggiunga il sensore. Le principali tecniche ottiche includono:Elementi di lenti asferiche: Utilizzato per contrastare la deformazione della canna e massimizzare l'affilatura del filo.Gruppi ottici multi-elemento: Progettato per bilanciare le aberrazioni ottiche su tutto il campo visivo.Corrispondenza dell'angolo del raggio principale (CRA): Allineare il CRA dell'obiettivo con il sensore CMOS di destinazione per prevenire la diafonia dei pixel e la vignettatura dei bordi.Tolleranze di assemblaggio ristrette: Riduzione al minimo della distorsione da decentramento tangenziale durante la produzione di massa.Nota: una distorsione pari a zero è fisicamente impossibile per campi visivi superiori a 160°. L'obiettivo dell'ottimizzazione ottica è ridurre al minimo la distorsione a barilotto nativa, fornire un'illuminazione uniforme e preservare la densità dei pixel ai bordi.Flusso di lavoro di integrazione consigliato1. Scegli obiettivi a bassa distorsione: Scegli obiettivi fisheye M12 caratterizzati da elevata uniformità di lotto e CRA corrispondente al sensore.2. Eseguire la calibrazione della telecamera: Eseguire una calibrazione precisa (si consiglia il modello Kannala-Brandt), soprattutto per le coppie di dispositivi per la visione stereoscopica.3. Applicare la correzione della distorsione leggera: Per evitare sfocature, utilizzare una rimappatura dei pixel delicata anziché un allungamento aggressivo dei bordi.4. Convalidare la stabilità ambientale: Prima dell'impiego sul campo, testare le prestazioni di imaging in condizioni estreme di temperatura e vibrazione.Errori comuni in ingegneriaInseguire ciecamente il campo visivo più ampio senza controllare le specifiche di distorsioneScegliere obiettivi fisheye generici ed economici e aspettarsi che un software risolva tutti i difettiIgnorare la variazione ottica tra i lotti per la produzione di massaLe lenti vengono testate esclusivamente in ambienti di laboratorio a temperatura ambiente stabile.Soluzioni di lenti fisheye Wintop Optics per la visione artificialeWintop Optics progetta e produce ottiche ottimizzate Obiettivi fisheye e ultra grandangolari M12 per la percezione robotica, la navigazione AMR, i robot umanoidi e i sistemi ADAS AVM.Le nostre lenti offrono un campo visivo bilanciato tra 160° e 200°, con distorsione a barilotto controllata, elevata risoluzione ai bordi e qualità costante nella produzione di massa. Offriamo:Obiettivi fisheye M12 standard a bassa distorsioneProgettazione ottica personalizzata e prototipazioneCoppie di lenti abbinate per la visione stereoscopica/binoculareLenti fisheye di qualità automobilistica per ADAS visione a 360°Il nostro team specializzato in ottica supporta la definizione del budget di distorsione e l'abbinamento sensore-obiettivo, aiutandovi a evitare costosi interventi di debug degli algoritmi causati da un'eccessiva distorsione dell'obiettivo.Condividi le specifiche del tuo sensore, il campo visivo desiderato, la distanza di lavoro, i requisiti di distorsione e i vincoli operativi, e ti consiglieremo un obiettivo fisheye standard o personalizzato adatto alle tue esigenze.Domande frequenti (FAQ)1. Gli obiettivi fisheye possono eliminare completamente la distorsione?No. Per angoli di campo visivo (FOV) superiori a 160°, una distorsione ottica pari a zero è fisicamente impossibile. L'obiettivo ingegneristico è quello di minimizzare la distorsione a barilotto intrinseca attraverso la progettazione ottica, mantenendo al contempo la risoluzione dei bordi.2. È ancora necessario correggere la distorsione tramite software per gli obiettivi fisheye con correzione ottica?Sì. Anche gli obiettivi fisheye ottimizzati mantengono una leggera distorsione misurabile. La correzione ottica riduce l'entità della distorsione, consentendo di utilizzare software di correzione della distorsione leggeri senza causare sfocature da interpolazione o sovraccarichi di elaborazione per la centralina.3. Che cos'è la distorsione TV e perché è importante per la visione artificiale?La distorsione TV quantifica la deformazione geometrica dell'immagine in percentuale. Un valore di distorsione TV inferiore indica una minore deformazione ottica nativa, minori requisiti di elaborazione software e prestazioni più affidabili per gli algoritmi SLAM, di rilevamento e di misurazione.4. Qual è la scelta migliore per AMR SLAM: un obiettivo fisheye o un obiettivo grandangolare rettilineo?Dipende dal campo visivo richiesto. Gli obiettivi grandangolari rettilinei funzionano bene per campi visivi inferiori a 120°. Per una percezione ambientale di oltre 160° nei robot mobili autonomi (AMR) e nella robotica umanoide, gli obiettivi fisheye otticamente ottimizzati con distorsione controllata sono lo standard del settore.5. Gli obiettivi fisheye generici a basso costo sono adatti alla robotica per la produzione di massa?No. Gli obiettivi fisheye generici per il mercato consumer presentano un'elevata variabilità di produzione tra i diversi lotti, una scarsa nitidezza ai bordi e un'elevata distorsione intrinseca, che si traducono in prestazioni instabili degli algoritmi nei sistemi impiegati sul campo.
  • Come selezionare il campo visivo (FOV) per i sistemi di visione robotica
    Come selezionare il campo visivo (FOV) per i sistemi di visione robotica Sep 27, 2026
    Come scegliere il campo visivo (FOV) corretto per i sistemi di visione roboticaUn robot può comprendere solo ciò che la sua telecamera può vedere. Ma vedere di più non significa sempre vedere meglio.Per i robot autonomi, il giusto campo visivo (FOV) è fondamentale per una percezione visiva affidabile. Un FOV ristretto può lasciare ostacoli o oggetti fuori dall'immagine, mentre un FOV eccessivamente ampio può introdurre distorsioni e ridurre i dettagli dell'immagine disponibili per il riconoscimento.Come si sceglie quindi il campo visivo (FOV) più adatto per un sistema di visione robotico?La risposta dipende da più fattori oltre al campo visivo indicato nella scheda tecnica dell'obiettivo. Dimensioni del sensore, lunghezza focale, distanza di lavoro, area target, distorsione e applicazione del robot Tutti questi aspetti devono essere considerati congiuntamente. Che cos'è il campo visivo (FOV) nella visione robotica?Il campo visivo descrive l'area catturata da una fotocamera attraverso il suo obiettivo. Viene comunemente specificato come Campo visivo orizzontale (HFOV), campo visivo verticale (VFOV) e campo visivo diagonale (DFOV).In generale, una lunghezza focale più corta produce un campo visivo più ampio, mentre una lunghezza focale più lunga fornisce una visuale più ristretta.Per visione robotica, l'obiettivo non è semplicemente massimizzare il FOV, ma raggiungere il giusto equilibrio tra Copertura della scena, dettaglio dell'immagine e prestazioni ottiche. Come cambia il campo visivo nelle diverse applicazioni roboticheLe diverse attività robotiche richiedono una copertura visiva differente.Navigazione AMR e AGVI robot mobili autonomi necessitano di un'ampia consapevolezza dell'ambiente circostante per rilevare ostacoli, persone, scaffali e oggetti intorno a loro.Obiettivi grandangolari e ultragrandangolari, tipicamente nel intervallo 120°–200°Questi dispositivi offrono un'ampia copertura pur mantenendo una posizione di montaggio compatta. Sono adatti ad applicazioni quali navigazione, rilevamento di ostacoli, automazione di magazzino e percezione da parte di robot mobili.Tuttavia, un campo visivo più ampio deve essere valutato insieme alla distorsione e alla qualità dell'immagine ai bordi.Bracci robotici e sistemi di prelievo e posizionamentoUn braccio robotico in genere deve individuare e manipolare oggetti specifici, piuttosto che riprendere un intero ambiente.Un campo visivo eccessivamente ampio può far sì che il bersaglio occupi un numero inferiore di pixel, riducendo potenzialmente le informazioni visive disponibili per il riconoscimento e il posizionamento.Per prelievo e posizionamento, assemblaggio e ispezione, un Campo visivo moderato o ampio può fornire un migliore equilibrio tra copertura del bersaglio, risoluzione e precisione di posizionamento.Robot umanoidi e visione egocentricaI robot umanoidi e i sistemi di intelligenza artificiale integrati nel corpo introducono un'ulteriore sfida ottica: le telecamere potrebbero dover catturare un'ampia porzione dell'ambiente pur essendo integrate in spazi ristretti come la testa, il polso o la mano.Obiettivi ultra grandangolari con Campo visivo di 165°, 180° o persino 200° può fornire un'ampia copertura visiva in prima persona per:· percezione del robot umanoide· Visione egocentrica· coordinazione occhio-mano· Manipolazione robotica· Raccolta dati di intelligenza artificiale incorporata· TeleoperazioneIn questo caso, l'obiettivo non è semplicemente quello di ottenere il campo visivo più ampio possibile, ma di mantenere una qualità dell'immagine utilizzabile su tutta l'inquadratura. FOV è più di un numeroScegliere un obiettivo per la visione robotica basandosi esclusivamente sul campo visivo dichiarato è un errore comune.Gli ingegneri dovrebbero inoltre valutare:Distorsione | Risoluzione | Illuminazione relativa | Prestazioni ai bordi | Distanza di lavoro | Compatibilità del sensoreCon l'aumentare del campo visivo, la distorsione diventa generalmente più difficile da gestire. Ciò può influire sulle applicazioni che coinvolgono localizzazione di oggetti, posizionamento, misurazione, SLAM, mappatura e calibrazione di immagini.Pertanto, l'obiettivo con il campo visivo più ampio non è necessariamente la soluzione migliore.L'obiettivo giusto è quello che fornisce la copertura richiesta mantenendo al contempo le prestazioni ottiche necessarie per lo specifico compito robotico. Un processo pratico di selezione del campo visivoPrima di selezionare un obiettivo per la visione robotica, è necessario definire cinque parametri chiave:1. Area bersaglioQuanta parte dell'ambiente o dell'oggetto deve essere visibile?2. Distanza di lavoroA che distanza si trova l'obiettivo dal bersaglio?3. SensoreQuali saranno le dimensioni del sensore, la risoluzione e la dimensione dei pixel?4. ApplicazioneNavigazione, ispezione, manipolazione, SLAM o raccolta dati?5. Qualità dell'immagineQual è il livello di distorsione e degrado dei bordi che l'applicazione può tollerare?Una volta definiti questi parametri, è possibile determinare con maggiore precisione la lunghezza focale e il campo visivo appropriati. Wintop Optics: progettato per la visione robotica.A Ottica Wintop, sviluppiamo lenti ottiche per applicazioni di visione robotica esigenti, tra cui Soluzioni M12 grandangolari, ultragrandangolari, fisheye e compatte.La nostra gamma di lenti per la visione robotica supporta:· Navigazione AMR e AGV· percezione del robot umanoide· Bracci robotici e sistema di visione "occhio nella mano".· Rilevamento degli ostacoli· SLAM e mappatura· Raccolta dati di intelligenza artificiale incorporata· Ispezione industrialeDagli obiettivi compatti M12 alle soluzioni ultragrandangolari raggiungere Campo visivo di 200°Wintop si concentra sull'equilibrio campo visivo, qualità dell'immagine, controllo della distorsione e integrazione meccanica. Il campo visivo corretto inizia con l'applicazione giustaUn campo visivo più ampio non significa automaticamente una visione migliore.L'obiettivo è fornire al robot informazioni visive sufficienti, preservando al contempo la qualità dell'immagine necessaria per una percezione e un processo decisionale affidabili.Sia che tu stia sviluppando un AMR, AGV, robot umanoide, braccio robotico o piattaforma di intelligenza artificiale incarnata, la lente giusta inizia con l'applicazione.Condividi con Wintop Optics le dimensioni del tuo sensore, la distanza di lavoro, l'area target e il campo visivo richiesto.Il nostro team di ottici può aiutarvi a individuare la soluzione di lenti più adatta al vostro sistema di visione robotica.Robot diversi. Campi visivi diversi. Un unico obiettivo: una visione migliore.FAQ:1. Qual è il campo visivo (FOV) migliore per la visione robotica?Non esiste un campo visivo universale. Campi visivi ampi e ultra-ampi intorno 120°–200° può essere adatto alla navigazione e alla percezione, mentre campi visivi più ristretti possono essere migliori per l'ispezione dettagliata e la manipolazione.2. Un campo visivo più ampio è sempre migliore?No. Un campo visivo più ampio offre una maggiore copertura, ma può aumentare la distorsione e ridurre le dimensioni apparenti dei bersagli. Il campo visivo deve essere bilanciato con la risoluzione, la distanza di lavoro e i requisiti dell'applicazione.3. Grandangolare o fisheye: quale è migliore per i robot?Gli obiettivi grandangolari generalmente offrono un'ampia copertura con una distorsione più controllata, mentre obiettivi fisheye Offrono una copertura estremamente ampia e sono utili per applicazioni quali la percezione panoramica, la navigazione e la cartografia.4. Come scelgo un obiettivo M12 per la visione robotica?Considerare dimensioni del sensore, campo visivo, lunghezza focale, distanza di lavoro, distorsione, risoluzione, apertura e dimensioni meccaniche per garantire che la lente sia compatibile con l'intero sistema visivo.5. Wintop Optics può consigliare una lente per la visione robotica?Sì. Fornisci il tuo modello del sensore, distanza di lavoro, campo visivo richiesto, target/applicazione e vincoli meccaniciWintop Optics può aiutarvi a identificare una soluzione di lenti per la visione robotica adatta. 
  • Obiettivi con attacco M12 vs obiettivi con attacco CS: differenze principali
    Obiettivi con attacco M12 vs obiettivi con attacco CS: differenze principali Jul 04, 2026
    Obiettivi con attacco M12 vs obiettivi con attacco CS: le differenze fondamentaliQuando si seleziona un obiettivo per fotocamera per un sistema di visione o sorveglianza integrato, una delle domande più comuni è Obiettivi con attacco M12 o con attacco CS: quale scegliere? Entrambi i tipi di obiettivo sono ampiamente utilizzati nelle applicazioni di visione artificiale e sicurezza, ma sono progettati per architetture di telecamere e requisiti prestazionali differenti.UN Obiettivo M12, noto anche come obiettivo S-Mount, presenta un attacco filettato M12 × 0.5 ed è ideale per moduli di fotocamere compatte. Al contrario, un Obiettivo con attacco CS Utilizza una filettatura da 1 pollice con una distanza focale della flangia di 12,5 mm, il che lo rende adatto a sensori di immagine più grandi e telecamere di sicurezza professionali. Comprendere queste differenze strutturali è il primo passo per selezionare la soluzione ottica più adatta.Principali differenze tra obiettivi con attacco M12 e obiettivi con attacco CSSebbene entrambi i tipi di obiettivo catturino immagini di alta qualità, sono ottimizzati per applicazioni diverse.Obiettivo M12 Design compatto e leggero Ideale per dispositivi di visione integrati Minori costi di produzione Ampia gamma di lunghezze focali e angoli di visuale Ideale per la produzione di elettronica di consumo ad alto volume Obiettivo con attacco CS Struttura ottica più grande Più adatto a sensori di immagine di dimensioni maggiori Sistema di lenti intercambiabili Maggiore compatibilità con le telecamere di videosorveglianza professionali Maggiore flessibilità per applicazioni a lunga focale Per i prodotti in cui spazio, peso e costo sono critici, il Obiettivo per fotocamera M12 è spesso la soluzione preferita. D'altra parte, se l'applicazione richiede ottiche intercambiabili o sensori più grandi, un Obiettivo con attacco CS può offrire maggiore flessibilità.Quali applicazioni utilizzano obiettivi con attacco M12 e obiettivi con attacco CS?Scegliere tra un Obiettivo M12 e un Obiettivo con attacco CS dipende in gran parte dall'applicazione finale.Applicazioni tipiche degli obiettivi M12 Telecamere per la casa intelligente Baby monitor campanelli intelligenti Sistemi di visione robotica Navigazione AMR e AGV telecamere con intelligenza artificiale Telecamere ADAS per autoveicoli Telecamere per droni Dispositivi di visione integrati Applicazioni tipiche degli obiettivi con attacco CS Sistemi di videosorveglianza professionali Sorveglianza del traffico Apparecchiature di ispezione industriale Telecamere per videoconferenze Sistemi di imaging di laboratorio Grazie alle loro dimensioni compatte e alle eccellenti prestazioni ottiche, Obiettivi per fotocamera M12 sono diventati la scelta standard per i moderni prodotti di visione basati sull'intelligenza artificiale, mentre gli obiettivi con attacco CS rimangono popolari nelle applicazioni che richiedono ottiche intercambiabili e formati di immagine più grandi.Come scegliere l'obiettivo giusto per il tuo progettoNon esiste un obiettivo "migliore" in assoluto, ma solo quello più adatto alle tue esigenze.Se il tuo prodotto richiede un design compatto, una costruzione leggera e un'integrazione perfetta nei dispositivi embedded, un Obiettivo M12 Di solito è la scelta ideale. Offre prestazioni di imaging eccellenti, contribuendo al contempo a ridurre le dimensioni complessive del prodotto e i costi di produzione.Se il tuo progetto richiede sensori più grandi, ottiche intercambiabili o monitoraggio a lunga distanza, un Obiettivo con attacco CS potrebbe essere l'opzione migliore.Quando si confronta Obiettivo con attacco M12 vs obiettivo con attacco CSGli ingegneri dovrebbero valutare: Dimensioni del sensore della fotocamera Campo visivo (FOV) Distanza di lavoro Dimensioni dell'obiettivo Distorsione ottica prestazioni in condizioni di scarsa illuminazione Integrazione meccanica Costo e volume di produzione La scelta della soluzione ottica più adatta fin dalle prime fasi di un progetto può migliorare la qualità dell'immagine, ridurre i tempi di sviluppo e contenere i costi complessivi del sistema.Perché scegliere Wintop Optics per le vostre soluzioni ottiche?A Ottica Wintop, siamo specializzati nella ricerca, sviluppo e produzione di ad alte prestazioni Obiettivi per fotocamera M12 per sistemi di visione intelligenti. I nostri prodotti sono ampiamente utilizzati nella robotica, nelle telecamere per autoveicoli, nei dispositivi per la casa intelligente, nella visione artificiale basata sull'intelligenza artificiale, nell'automazione industriale e nelle applicazioni di imaging embedded.Oltre a fornire prodotti ottici affidabili, Wintop Optics supporta i clienti durante l'intero processo di sviluppo. Il nostro team di ingegneri esperti offre consulenza sulla progettazione ottica, abbinamento di moduli per fotocamere, sviluppo di prototipi, ottimizzazione delle prestazioni e produzione di massa stabile. Offriamo inoltre un supporto tecnico reattivo, personalizzazione flessibile e consegne globali affidabili per aiutare i clienti ad accelerare lo sviluppo del prodotto e ridurre i rischi del progetto.Sia che tu stia sviluppando un nuovo Obiettivo per fotocamera M12 soluzione o valutazione Obiettivo con attacco M12 vs obiettivo con attacco CS Per il tuo prossimo progetto, Wintop Optics è pronta a fornirti la competenza e le soluzioni ottiche personalizzate di cui hai bisogno.Contatta oggi stesso Wintop Optics per discutere del tuo progetto e scoprire la soluzione di lenti più adatta al tuo sistema di visione intelligente.FAQ1. Qual è la principale differenza tra un obiettivo con attacco M12 e un obiettivo con attacco CS?UN Obiettivo M12 utilizza un attacco filettato M12 × 0.5 ed è progettato per fotocamere compatte incorporate, mentre un Obiettivo con attacco CS Ha un attacco filettato più grande e viene tipicamente utilizzato con sensori più grandi e telecamere di sorveglianza professionali.2. Qual è la scelta migliore, un obiettivo con attacco M12 o un obiettivo con attacco CS?Nessuno dei due è universalmente migliore. Un obiettivo con attacco M12 è ideale per prodotti compatti di visione artificiale e sistemi embedded, mentre un obiettivo con attacco CS è più adatto ad applicazioni che richiedono ottiche intercambiabili o sensori di immagine di grandi dimensioni.3. È possibile utilizzare un obiettivo per fotocamera M12 per la visione robotica?Sì. Molti sistemi di visione robotica, AMR, AGV e telecamere AI utilizzano Obiettivi per fotocamera M12 perché offrono dimensioni compatte, ampi angoli di visuale ed eccellente compatibilità con i moduli fotocamera integrati.4. Gli obiettivi con attacco CS sono intercambiabili?Sì. Uno dei maggiori vantaggi di un Obiettivo con attacco CS La sua caratteristica principale è la possibilità di sostituirlo facilmente con un altro obiettivo compatibile con attacco CS, per soddisfare diverse esigenze di lunghezza focale o di applicazione.5. Wintop Optics fornisce soluzioni personalizzate? Soluzioni per obiettivi M12? Sì. Wintop Optics offre soluzioni ottiche personalizzate per il sistema M12, tra cui progettazione delle lenti, ottimizzazione ottica, supporto alla prototipazione, integrazione del modulo fotocamera, consulenza ingegneristica e produzione di massa affidabile per clienti in tutto il mondo.
  • Cos'è un obiettivo M12? Una guida completa alle soluzioni ottiche compatte per i moderni sistemi di visione.
    Cos'è un obiettivo M12? Una guida completa alle soluzioni ottiche compatte per i moderni sistemi di visione. Jul 04, 2026
     Che cos'è un obiettivo M12? Un obiettivo M12, noto anche come Obiettivo con attacco SÈ una lente ottica compatta dotata di un attacco filettato standard M12 × 0.5. Grazie al suo design leggero, alle dimensioni ridotte e all'integrazione economica, la lente M12 è diventata uno dei componenti ottici più utilizzati nei moderni sistemi di visione embedded. A differenza del tradizionale C-mount o Obiettivi con attacco CSGli obiettivi M12 sono progettati per fotocamere compatte e dispositivi embedded dove lo spazio è limitato. Sono comunemente abbinati a sensori di immagine CMOS e sono disponibili in un'ampia gamma di lunghezze focali, campi visivi e opzioni di apertura per soddisfare diverse esigenze di imaging. Oggi, gli obiettivi M12 sono ampiamente utilizzati in applicazioni quali visione robotica, telecamere per la casa intelligente, telecamere per autoveicoli, baby monitor, campanelli intelligenti, droni, automazione industriale e sistemi di trasporto intelligenti. Perché gli obiettivi M12 sono così popolari? La popolarità dell'obiettivo M12 deriva dal suo eccellente equilibrio tra prestazioni ottiche, dimensioni compatte e flessibilità di progettazione. Rispetto agli obiettivi industriali di dimensioni maggiori, gli obiettivi M12 offrono diversi vantaggi importanti: Design compatto e leggero per telecamere integrate. Ampia selezione di lunghezze focali, dall'ultra grandangolare al teleobiettivo. Compatibilità con vari sensori CMOS Soluzione economicamente vantaggiosa per la produzione di massa Facile integrazione in dispositivi elettronici compatti Disponibile con design ottici a bassa distorsione e ad ampia apertura. Con la continua espansione della tecnologia di visione artificiale basata sull'intelligenza artificiale, i produttori scelgono sempre più spesso gli obiettivi per fotocamere M12 per applicazioni che richiedono una qualità d'immagine affidabile senza aumentare le dimensioni del prodotto. Applicazioni comuni degli obiettivi per fotocamere M12 Grazie alla loro versatilità, gli obiettivi per fotocamere M12 sono utilizzati in numerosi sistemi di visione intelligente. Casa intelligente Telecamere per baby monitor campanelli intelligenti Telecamere di sicurezza per interni Telecamere per il monitoraggio degli animali domestici Robotica e automazione Soluzioni per lenti di visione robotica Navigazione AMR e AGV Sistemi di riconoscimento binoculare Bracci robotici di prelievo e posizionamento guida tramite visione artificiale Automobilistico Telecamere ADAS Sistemi di visione a 360° Sistemi di monitoraggio del conducente Telecamere posteriori Trasporto intelligente Riconoscimento delle targhe (LPR) Monitoraggio del traffico Sistemi di parcheggio intelligenti Elettronica di consumo telecamere con intelligenza artificiale droni dispositivi intelligenti Apparecchiature per videoconferenze La scelta dell'obiettivo di visione robotico corretto è particolarmente importante per i sistemi robotici, poiché la qualità dell'immagine influisce direttamente sulla precisione del posizionamento, sul riconoscimento degli oggetti e sulle prestazioni di navigazione. Come scegliere l'obiettivo M12 giusto La scelta dell'obiettivo M12 ideale dipende dall'applicazione specifica, piuttosto che dalla semplice preferenza per la risoluzione più elevata. I fattori chiave da valutare includono: Compatibilità del sensore lunghezza focale Campo visivo (FOV) Apertura (numero F) Distorsione TV Distanza di lavoro Illuminazione relativa Dimensioni meccaniche Requisiti ambientali Ad esempio, un baby monitor in genere trae vantaggio da un obiettivo grandangolare con un'ampia apertura per fornire una copertura estesa e immagini affidabili in condizioni di scarsa illuminazione, mentre una lente per la visione robotica spesso privilegia la bassa distorsione e le prestazioni ottiche accurate per un posizionamento preciso. Collaborare con un produttore di ottiche esperto può ridurre significativamente i tempi di sviluppo e garantire che l'obiettivo sia ottimizzato per il modulo della fotocamera e per l'applicazione specifica. Perché scegliere Wintop Optics? Noi di Wintop Optics siamo specializzati nella progettazione e produzione di lenti M12 di alta qualità per un'ampia gamma di applicazioni di visione intelligente. Dai prodotti per la casa intelligente e le telecamere per autoveicoli alla robotica e all'automazione industriale, il nostro team di ingegneri sviluppa soluzioni ottiche personalizzate che soddisfano i requisiti specifici di ogni progetto. Oltre al nostro portafoglio prodotti, Wintop Optics offre un supporto completo durante l'intero processo di sviluppo, che include consulenza sulla progettazione ottica, sviluppo rapido di prototipi, abbinamento di moduli per fotocamere, ottimizzazione delle prestazioni e produzione di massa affidabile. Il nostro team di ingegneri esperti collabora a stretto contatto con i clienti per ridurre i cicli di sviluppo, mantenendo al contempo una qualità costante e consegne puntuali. Che abbiate bisogno di un obiettivo standard per fotocamera M12 o di un obiettivo per visione robotica completamente personalizzato, Wintop Optics si impegna ad aiutarvi a realizzare sistemi di visione più intelligenti e affidabili. Contatta oggi stesso Wintop Optics per discutere del tuo prossimo progetto ottico e scoprire come le nostre soluzioni di lenti personalizzate possono dare vita ai tuoi prodotti per la visione. FAQ 1. A cosa serve un obiettivo M12? Gli obiettivi con attacco M12 sono ampiamente utilizzati in telecamere integrate, dispositivi per la casa intelligente, sistemi di visione robotica, telecamere per autoveicoli, droni, automazione industriale e applicazioni per i trasporti intelligenti. 2. Qual è la differenza tra un obiettivo con attacco M12 e un obiettivo con attacco C? Un obiettivo M12 utilizza un attacco filettato M12 × 0,5 ed è molto più piccolo di un obiettivo con attacco C. Gli obiettivi M12 sono ideali per dispositivi embedded compatti, mentre gli obiettivi con attacco C sono tipicamente utilizzati in sistemi di visione artificiale industriali di fascia alta. 3. È possibile utilizzare un obiettivo M12 per la visione robotica? Sì. Molte soluzioni di lenti per la visione robotica si basano sull'attacco M12 grazie alle dimensioni compatte, alle opzioni grandangolari e alla compatibilità con le telecamere integrate utilizzate in robot, AMR e bracci robotici. 4. Come scelgo l'obiettivo giusto per la mia fotocamera M12? Considera le dimensioni del sensore, la lunghezza focale, il campo visivo, la distanza di lavoro, l'apertura, i requisiti di distorsione e le condizioni di illuminazione. Collaborare con un produttore di ottiche esperto può aiutarti a garantire che l'obiettivo sia adatto alla tua specifica applicazione. 5. Wintop Optics offre soluzioni personalizzate per obiettivi M12? Sì. Wintop Optics offre servizi di progettazione di obiettivi M12 personalizzati, ottimizzazione ottica, supporto per prototipi, integrazione di moduli per fotocamere e produzione di massa per applicazioni quali domotica, robotica, settore automobilistico, visione artificiale e imaging industriale.  
  • Come gli obiettivi grandangolari migliorano la navigazione dei robot
    Come gli obiettivi grandangolari migliorano la navigazione dei robot Jun 26, 2026
    Perché gli obiettivi grandangolari sono essenziali per la navigazione dei robotMan mano che i robot mobili autonomi (AMR), i robot di servizio, i robot di magazzino e i sistemi di automazione industriale diventano più intelligenti, una visione affidabile è diventata la base per una navigazione accurata. obiettivo grandangolare per robot La navigazione consente ai robot di osservare un'area più ampia con una singola telecamera, aiutandoli a rilevare ostacoli, identificare punti di riferimento e prendere decisioni di navigazione in tempo reale.Rispetto agli obiettivi standard, l'obiettivo di una telecamera di navigazione per robot offre un campo visivo più ampio, riducendo i punti ciechi e migliorando la consapevolezza dell'ambiente circostante. Ciò consente ai robot di muoversi in modo più efficiente in ambienti dinamici come magazzini, fabbriche, ospedali e centri logistici.Come un ampio campo visivo migliora la precisione della navigazioneLa navigazione dei robot dipende da un feedback visivo continuo. Un angolo di visuale più ampio consente al sistema di visione di acquisire maggiori informazioni sull'ambiente circostante, fornendo agli algoritmi di navigazione ulteriori punti di riferimento per la localizzazione e la pianificazione del percorso.Per applicazioni quali lenti di navigazione per robot mobili autonomi (AMR), lenti di visione per robot da magazzino e lenti per telecamere di robot mobili, un design ottico grandangolare è utile per:Ampliare la copertura ambientale con un minor numero di telecamere.Migliorare il rilevamento degli ostacoli e la prevenzione delle collisioniMigliorare le prestazioni del SLAM (Simultaneous Localization and Mapping).Aumentare la precisione del posizionamento in ambienti interni complessiRidurre la complessità hardware e il costo complessivo del sistema.Questi vantaggi rendono gli obiettivi grandangolari una componente importante dei moderni sistemi di visione robotica.Scegliere l'obiettivo grandangolare giusto per le applicazioni roboticheLa scelta dell'obiettivo giusto implica molto più che il semplice raggiungimento del campo visivo più ampio possibile. Gli ingegneri devono trovare un equilibrio tra le prestazioni ottiche e i requisiti specifici del sistema di visione del robot.Quando si sceglie un Obiettivo grandangolare M12 per la navigazione robotica, si considerino fattori quali:Compatibilità del sensore della fotocameraRisoluzione dell'immagineCampo visivo (FOV)Controllo della distorsione otticaprestazioni di imaging in condizioni di scarsa illuminazioneAffidabilità meccanica e durataUn obiettivo grandangolare di alta qualità per la visione robotica dovrebbe fornire immagini nitide su tutta l'inquadratura, mantenendo al contempo prestazioni ottiche costanti anche durante lunghe ore di funzionamento. Ciò contribuisce a migliorare la precisione del riconoscimento degli oggetti, della navigazione e del processo decisionale autonomo.Applicazioni delle lenti grandangolari per la visione roboticaLe lenti ottiche grandangolari sono ampiamente utilizzate nei moderni sistemi robotici intelligenti in diversi settori industriali.Le applicazioni tipiche includono:Robot mobili autonomi (AMR)Robot per la logistica di magazzinoIspezione robotizzata industrialeRobot di servizioAutomazione di fabbricaRobot per consegne in ambienti interniSistemi di produzione intelligentiChe il robot si muova tra le corsie di un magazzino, eviti ostacoli o individui pallet per la movimentazione dei materiali, un obiettivo affidabile per la telecamera di navigazione del robot contribuisce a fornire informazioni visive stabili per movimenti precisi e un funzionamento più sicuro.Accelera il tuo progetto di visione robotica con Wintop Optics.A Ottica WintopProgettiamo e produciamo lenti ottiche ad alte prestazioni per robotica, visione artificiale, telecamere per intelligenza artificiale, trasporti intelligenti e automazione industriale. Il nostro team di ingegneri esperti collabora a stretto contatto con i clienti per sviluppare soluzioni di lenti personalizzate che si adattino a diversi sensori, distanze di lavoro e ambienti applicativi.Oltre a prestazioni ottiche di altissimo livello, Wintop Optics offre un supporto completo per tutto il progetto, inclusa la consulenza sulla progettazione ottica, la prototipazione rapida, lo sviluppo personalizzato, un rigoroso controllo qualità e un'assistenza tecnica reattiva. Il nostro obiettivo è aiutare i clienti ad accorciare i cicli di sviluppo, migliorare le prestazioni di imaging e immettere i prodotti sul mercato più velocemente.Se stai cercando un obiettivo grandangolare affidabile per la navigazione robotica, un obiettivo personalizzato per la telecamera di navigazione del robot o un obiettivo grandangolare ad alte prestazioni per la visione robotica, contatta Wintop Optics oggi stesso. Il nostro team è pronto ad aiutarti a trovare la soluzione ottica più adatta al tuo prossimo progetto di robotica.Email: yorty@yuntal.com Tel/WhatsApp: +86 153 0268 9906
  • Come scegliere una lente per i sistemi di visione robotica
    Come scegliere una lente per i sistemi di visione robotica Jun 26, 2026
    Perché la scelta della lente giusta per la visione robotica è importanteMentre la robotica continua a trasformare la produzione, la logistica, l'assemblaggio di componenti elettronici e l'automazione dei magazzini, i sistemi di visione sono diventati gli "occhi" dei robot moderni. Che un robot identifichi componenti, localizzi prodotti su un nastro trasportatore o esegua controlli di qualità, la qualità dell'immagine influisce direttamente sulla precisione operativa.Scegliere il giusto Obiettivo per visione robotica Non si tratta quindi solo di selezionare un componente ottico compatibile, ma di garantire immagini stabili e affidabili in condizioni di produzione reali. Un obiettivo ben progettato contribuisce a fornire immagini più nitide, un'illuminazione uniforme e un posizionamento preciso, consentendo agli algoritmi di visione di esprimere al meglio le proprie potenzialità.Fattori chiave da considerare nella scelta di una lente per la visione roboticaLe diverse applicazioni robotiche richiedono caratteristiche ottiche differenti, pertanto non esiste una lente universale adatta a ogni progetto. Prima di selezionare una lente, gli ingegneri dovrebbero valutare diversi fattori importanti:Compatibilità del sensore e risoluzione dell'immagineCampo visivo (FOV) richiestoDistanza di lavoroControllo della distorsioneprestazioni in condizioni di scarsa illuminazioneAffidabilità meccanica in ambienti industrialiPer i sistemi di ispezione e automazione robotica, un lente per braccio robotico di alta qualità È fondamentale ottenere immagini stabili con una distorsione minima per migliorare la precisione del riconoscimento e del posizionamento degli oggetti. Nelle applicazioni che operano 24 ore su 24, la coerenza ottica è altrettanto importante quanto la risoluzione dell'immagine.Perché la visione binoculare richiede una progettazione ottica specializzataMolti sistemi robotici avanzati utilizzano ormai la visione stereoscopica per migliorare la percezione della profondità e il posizionamento tridimensionale. In queste applicazioni, la scelta dell'obiettivo binoculare di riconoscimento più adatto per il braccio robotico è fondamentale.Un sistema di visione binoculare si basa su due telecamere che lavorano insieme per calcolare la profondità e le relazioni spaziali. Anche piccole differenze nelle prestazioni ottiche tra le lenti possono ridurre la precisione della misurazione.Per i bracci robotici che eseguono operazioni di assemblaggio di precisione, prelievo e posizionamento o ispezione automatizzata, le lenti di riconoscimento binoculare devono fornire:Qualità dell'immagine uniforme su entrambe le fotocamere.Bassa distorsione otticaNitidezza eccellente da bordo a bordoImmagini stabili in condizioni di illuminazione variabili.Queste caratteristiche contribuiscono a migliorare il calcolo della profondità e a supportare un movimento robotico più affidabile.Abbinamento dell'obiettivo all'applicazione di visione roboticaI sistemi di visione robotica sono utilizzati in numerosi settori, tra cui l'automazione industriale, la logistica, la produzione di elettronica, i dispositivi medicali e la gestione intelligente dei magazzini. Poiché ogni applicazione presenta requisiti di imaging differenti, la scelta dell'obiettivo dovrebbe sempre basarsi sull'ambiente di lavoro effettivo, piuttosto che sulle sole specifiche tecniche.Ad esempio, un braccio robotico che esegue l'ispezione di circuiti stampati potrebbe dare priorità alla risoluzione dell'immagine e al controllo della distorsione, mentre un robot di magazzino potrebbe richiedere un campo visivo più ampio per la navigazione e il rilevamento degli oggetti. La scelta dell'obiettivo per la visione robotica o dell'obiettivo per braccio robotico più adatti a ciascuna applicazione contribuisce a migliorare l'efficienza del sistema, a ridurre gli errori di riconoscimento e a garantire la stabilità operativa a lungo termine.Collaborare con un team di ingegneri ottici esperti può anche ridurre i tempi di sviluppo, garantendo che l'obiettivo sia correttamente abbinato al sensore della fotocamera e ai requisiti dell'applicazione.Affidati a Wintop Optics per il tuo prossimo progetto di visione robotica.A Ottica WintopComprendiamo che ogni progetto di visione robotica presenta sfide di imaging uniche. Oltre a offrire lenti ottiche di alta qualità, forniamo soluzioni ottiche personalizzate e adattate a diverse applicazioni robotiche, tra cui visione artificiale, bracci robotici, telecamere AI, automazione di magazzino e sistemi di ispezione industriale.Il nostro team di ingegneri esperti supporta i clienti durante l'intero processo di sviluppo, dalla progettazione ottica e valutazione dei prototipi fino ai test e alla produzione di massa. Grazie alla ricerca e sviluppo interna, alla produzione di precisione, al rigoroso controllo qualità e a un'assistenza tecnica reattiva, aiutiamo i clienti a ridurre i rischi di sviluppo e ad accelerare il time to market.Se siete alla ricerca di una lente affidabile per la visione robotica, di una lente binoculare personalizzata per il riconoscimento su braccio robotico o di una lente ad alte prestazioni per braccio robotico, Wintop Optics è pronta a supportare il vostro prossimo progetto.Contatta oggi stesso Wintop Optics per discutere le tue esigenze applicative e scoprire come la nostra esperienza nel campo dell'ottica può contribuire a migliorare le prestazioni del tuo sistema di visione robotico.Email: yorty@yuntal.comTel/WhatsApp: +86 153 0268 9906
  • Come le lenti a bassa distorsione migliorano la precisione dei sistemi ADAS
    Come le lenti a bassa distorsione migliorano la precisione dei sistemi ADAS Jun 17, 2026
    Perché la distorsione dell'immagine rappresenta una seria sfida per le telecamere ADASI sistemi avanzati di assistenza alla guida (ADAS) si basano sui dati delle telecamere per prendere decisioni di guida cruciali. Che si tratti di identificare la segnaletica orizzontale, rilevare i pedoni, riconoscere i segnali stradali o stimare la distanza dai veicoli vicini, la precisione delle immagini influisce direttamente sulle prestazioni complessive.Un problema che viene spesso trascurato durante lo sviluppo delle fotocamere è la distorsione dell'obiettivo.In un tipico sistema di telecamere per autoveicoli, l'obiettivo ha il compito di raccogliere e proiettare la luce sul sensore di immagine. Se il design ottico introduce una distorsione eccessiva, gli oggetti nell'immagine catturata potrebbero apparire deformati, allungati o spostati rispetto alla loro posizione reale.Per i conducenti umani, una leggera distorsione dell'immagine può sembrare insignificante. Per un sistema di telecamere ADAS, tuttavia, anche piccoli errori geometrici possono influenzare il riconoscimento degli oggetti e il processo decisionale.Ecco perché lenti per auto a bassa distorsione sono diventate una componente fondamentale nelle moderne applicazioni delle telecamere ADAS.Comprendere la distorsione dell'obiettivo nei sistemi di telecamere automobilisticheLa distorsione dell'obiettivo si verifica quando le linee rette del mondo reale non appaiono più rette nell'immagine catturata.Due tipi comuni di distorsione includono:Distorsione a barileLe linee rette si incurvano verso l'esterno, in direzione del bordo dell'immagine.Questo tipo di distorsione si riscontra comunemente negli obiettivi ultra grandangolari e negli obiettivi fisheye per autoveicoli.Distorsione a cuscinettoLe linee rette si incurvano verso l'interno, in direzione del centro dell'immagine.Sebbene meno comune nelle applicazioni ADAS, può comunque influire sulla geometria dell'immagine.Sebbene il software possa compensare alcune distorsioni, la correzione ottica rimane la soluzione preferibile perché preserva la qualità dell'immagine e riduce i requisiti computazionali.Per questo motivo, i produttori di obiettivi per fotocamere automobilistiche si concentrano spesso sulla minimizzazione della distorsione durante la fase di progettazione ottica.Come la distorsione dell'obiettivo influisce sulla precisione dei sistemi ADASSistemi di avviso di superamento della corsiaI sistemi di avviso di superamento della corsia si basano sul rilevamento preciso della segnaletica orizzontale.Quando la distorsione provoca la curvatura o lo spostamento della segnaletica orizzontale, il sistema potrebbe avere difficoltà a determinare con precisione la posizione del veicolo.L'obiettivo di una telecamera ADAS a bassa distorsione contribuisce a mantenere la corretta geometria dei confini della corsia, migliorando l'affidabilità del rilevamento della corsia stessa.Riconoscimento dei segnali stradaliI sistemi di riconoscimento dei segnali stradali analizzano i dati delle immagini per identificare i limiti di velocità, i segnali di pericolo e le informazioni direzionali.Le immagini distorte possono alterare la forma e la posizione dei segnali, rendendo più difficile il riconoscimento.Obiettivi per fotocamere automobilistiche di alta qualità Contribuiscono a preservare i dettagli della segnaletica e a migliorare la precisione del riconoscimento.Rilevamento pedoniI moderni sistemi ADAS utilizzano spesso algoritmi di visione artificiale per identificare i pedoni nelle vicinanze del veicolo.Quando la distorsione dell'immagine influisce sulle dimensioni dell'oggetto, l'affidabilità del rilevamento può diminuire.Le lenti per autoveicoli a bassa distorsione contribuiscono a mantenere proporzioni degli oggetti costanti, consentendo ai sistemi di visione di funzionare con maggiore precisione.Misurazione della distanza e tracciamento degli oggettiLe telecamere ADAS vengono utilizzate sempre più spesso per stimare le distanze e tracciare oggetti in movimento.Se la distorsione altera la posizione apparente degli oggetti, possono verificarsi errori di misurazione.Ridurre la distorsione contribuisce a migliorare le prestazioni di tracciamento degli oggetti e la precisione della stima della distanza.Perché la sola correzione del software non è sufficienteAlcuni sviluppatori presumono che la distorsione dell'immagine possa essere completamente corretta tramite software.Sebbene gli algoritmi di elaborazione delle immagini siano migliorati notevolmente, la correzione tramite software presenta diverse sfide.Perdita di risoluzione effettivaLa correzione della distorsione spesso richiede il ritaglio e la rimappatura dei dati dell'immagine.Di conseguenza, parte delle informazioni originali dell'immagine potrebbero andare perse.Aumento del carico di elaborazioneLa correzione della distorsione consuma risorse di elaborazione.Nelle applicazioni automobilistiche, dove le prestazioni in tempo reale sono fondamentali, ridurre il sovraccarico computazionale non necessario risulta vantaggioso.Affilatura ridotta dei bordiUna correzione eccessiva della distorsione può ridurre la nitidezza dell'immagine vicino ai bordi dell'inquadratura.Ciò è particolarmente importante nei sistemi di telecamere a 360° e nelle telecamere ADAS grandangolari.Un obiettivo per auto a bassa distorsione, ben progettato, riduce la necessità di correzioni software aggressive e contribuisce a mantenere la qualità complessiva dell'immagine.Caratteristiche principali di una lente ADAS ad alte prestazioni e bassa distorsioneNon tutti gli obiettivi delle telecamere per auto sono progettati per lo stesso scopo.Nella scelta di una lente per applicazioni ADAS, è necessario considerare diverse caratteristiche ottiche.Ampio campo visivoLe telecamere anteriori ADAS, le telecamere a 360° e i sistemi di assistenza al parcheggio richiedono angoli di visuale differenti.A seconda dell'applicazione, una lente a bassa distorsione può offrire:Copertura dell'obiettivo automobilistico a 120 gradiCopertura dell'obiettivo automobilistico a 140 gradiCopertura dell'obiettivo fisheye per auto a 190 gradiL'obiettivo è massimizzare la visibilità mantenendo la geometria dell'immagine.Risoluzione dei bordi elevataIl rilevamento degli oggetti avviene frequentemente in prossimità dei bordi dell'immagine.L'obiettivo di una telecamera ADAS di alta qualità dovrebbe mantenere la nitidezza dell'immagine su tutto il campo visivo.Prestazioni stabili giorno e notteLe telecamere per autoveicoli devono funzionare in condizioni di illuminazione variabili.Un obiettivo automobilistico affidabile e a bassa distorsione dovrebbe offrire:Buone prestazioni in condizioni di scarsa illuminazioneQualità dell'immagine stabileElevata efficienza di trasmissione della luceAffidabilità automobilisticaI sistemi di telecamere per veicoli devono resistere a:Vibrazionefluttuazioni di temperaturaEsposizione prolungata all'aria apertaUna lente ottica per autoveicoli di qualità dovrebbe essere progettata tenendo conto di queste condizioni.Lenti a bassa distorsione nei sistemi di visione a 360°Una delle applicazioni più esigenti per le lenti a bassa distorsione è il sistema di telecamere a 360°.Conosciuto anche come sistema Around View Monitoring (AVM), una soluzione di visione a 360° combina le immagini provenienti da più telecamere per creare una visuale dall'alto intorno al veicolo.Le sfide più comuni includono:Errori di unione delle immaginiLinee di parcheggio non allineateProblemi di copertura dei punti ciechiBordi delle cuciture visibiliUn obiettivo per telecamera surround a bassa distorsione contribuisce a ridurre questi problemi fornendo una geometria dell'immagine più precisa prima che inizi l'elaborazione software.Ciò porta a:Migliore allineamento dell'immagineCuciture più lisceMigliore visibilità per il conducentePrestazioni migliorate del sistema di assistenza al parcheggioCome scegliere il fornitore giusto di obiettivi per fotocamere per autoLa scelta di un fornitore di lenti va ben oltre il semplice confronto delle specifiche.I produttori automobilistici e gli sviluppatori di sistemi ADAS dovrebbero valutare:Capacità di progettazione otticaIl fornitore è in grado di ottimizzare la distorsione, il campo visivo e la qualità dell'immagine per l'applicazione di destinazione?Esperienza nel settore automobilisticoIl fornitore ha esperienza con telecamere ADAS, sistemi di visione a 360° o progetti di monitoraggio del conducente?Coerenza produttivaIl fornitore è in grado di mantenere una qualità costante dallo sviluppo del prototipo fino alla produzione di massa?Supporto per la personalizzazioneIl fornitore è in grado di offrire soluzioni di lenti OEM e ODM per esigenze specifiche di progetto?Questi fattori hanno spesso un impatto maggiore sul successo del progetto rispetto alle sole specifiche dell'obiettivo.Perché scegliere Wintop Optics per soluzioni di lenti ADAS a bassa distorsione?Con la continua evoluzione della tecnologia ADAS, la domanda di obiettivi per telecamere automobilistiche ad alte prestazioni è in costante aumento.Noi di Wintop Optics siamo specializzati in soluzioni di lenti ottiche per:Sistemi di telecamere ADASSistemi di telecamere con visione a 360°Monitoraggio a 360° (AVM)Sistemi di monitoraggio del conducenteTelecamere di assistenza al parcheggiosistemi di visione per veicoli autonomiIl nostro team di ingegneri si concentra sul controllo della distorsione, sulla progettazione ottica grandangolare, sulla nitidezza dell'immagine, sulla compatibilità dei sensori e sull'affidabilità di livello automobilistico.Che il vostro progetto richieda un obiettivo automobilistico a bassa distorsione, un obiettivo fisheye per autoveicoli o una soluzione personalizzata per telecamere ADAS, possiamo aiutarvi a ottimizzare le prestazioni di imaging, dallo sviluppo del concept alla produzione di massa.Cerchi una soluzione di lenti ADAS affidabile e a bassa distorsione?Contatta Wintop Optics oggi stesso e lascia che il nostro team di ingegneri ti aiuti a migliorare la qualità delle immagini, aumentare la precisione dei sistemi ADAS e accelerare il tuo prossimo progetto di visione per il settore automobilistico.Sito web: www.wintoplens.comE-mail: yorty@yuntal.comTel: +86 153 0268 9906
  • Le migliori soluzioni di lenti per sistemi di visione a 360°
    Le migliori soluzioni di lenti per sistemi di visione a 360° Jun 12, 2026
    Le sfide che si celano dietro un buon sistema di visione a 360°Un sistema di visione a 360° è progettato per offrire ai conducenti una visuale completa dell'area circostante il veicolo. Combinando le immagini provenienti da più telecamere, il sistema crea una vista a volo d'uccello che facilita il parcheggio, le manovre e l'individuazione degli ostacoli.Sebbene il risultato finale possa sembrare semplice, ottenere un'immagine a 360 gradi senza interruzioni è tutt'altro che facile.Molti progetti di visione a 360° si imbattono nelle stesse sfide:Punti ciechi intorno al veicoloImmagini cucite distorteScarsa qualità dell'immagine dei bordiLuminosità incoerente tra le telecamereVisibilità ridotta di notteDifficoltà di calibrazione durante l'integrazioneIn molti casi, gli ingegneri dedicano molto tempo all'ottimizzazione degli algoritmi software, solo per scoprire che la causa principale risiede nel sistema ottico stesso.La qualità di un obiettivo della telecamera con visione panoramica influisce direttamente sulle prestazioni dell'intero sistema.Perché l'obiettivo è più importante di quanto la maggior parte degli ingegneri si aspettiUn sistema di visione a 360° si basa su quattro o più telecamere posizionate intorno al veicolo.Ogni telecamera cattura una prospettiva diversa e queste immagini devono essere combinate in un'unica vista dall'alto.Affinché questo processo funzioni correttamente, ogni fotocamera deve fornire:Qualità dell'immagine costanteGeometria precisaCampo visivo sufficienteLuminosità stabilePrestazioni fotografiche diurne e notturneAnche piccole imperfezioni ottiche possono creare errori di cucitura visibili.Per esempio:Una lente con una distorsione eccessiva può far apparire la segnaletica stradale curva.Un obiettivo con una scarsa risoluzione ai bordi può produrre aree sfocate in prossimità del confine tra le immagini.Un obiettivo con illuminazione non uniforme può creare differenze di luminosità visibili tra le immagini adiacenti della fotocamera.Ecco perché l'obiettivo della telecamera con visione a 360° è spesso uno dei componenti più critici in un sistema AVM.Campo visivo ultra-ampio: la base della copertura a 360 gradiUno dei requisiti principali per una telecamera a 360° è la copertura di un'ampia area.La maggior parte dei sistemi AVM utilizza un obiettivo fisheye di tipo automobilistico con un angolo di visione ultra-ampio per ridurre al minimo i punti ciechi intorno al veicolo.Le configurazioni più comuni includono:Obiettivo automobilistico a 180 gradiObiettivo automobilistico da 190 gradiObiettivo fisheye da 200 gradiUn campo visivo più ampio consente a ciascuna telecamera di coprire un'area maggiore, riducendo gli spazi vuoti tra le immagini adiacenti.I vantaggi includono:Copertura del veicolo migliorataRiduzione dei punti ciechiUnione di immagini più semplicePrestazioni migliorate del sistema di assistenza al parcheggioTuttavia, l'ampliamento del campo visivo introduce ulteriori sfide ottiche, in particolare per quanto riguarda il controllo della distorsione.Trovare il giusto equilibrio tra copertura e qualità dell'immagine è fondamentale nella scelta di un obiettivo per un sistema di telecamere a 360 gradi per veicoli.La bassa distorsione semplifica l'unione delle immagini.L'unione di immagini è una delle funzioni più importanti di un sistema di visione a 360°.Il software deve unire con precisione le immagini provenienti da più telecamere in un'unica visualizzazione continua.Quando la distorsione è eccessiva, la cucitura diventa più difficile e meno precisa.I sintomi tipici includono:Linee di parcheggio non allineateSegnaletica orizzontale interrottaContorni di veicoli deformatiBordi delle cuciture visibiliUn obiettivo surround a bassa distorsione contribuisce a ridurre questi problemi prima dell'applicazione della correzione software.Sebbene gli obiettivi fisheye introducano naturalmente distorsioni, un design ottico ottimizzato può migliorare significativamente la geometria dell'immagine e semplificare la calibrazione del sistema.Per molti progetti di telecamere per autoveicoli, le prestazioni in termini di distorsione sono uno dei primi parametri che gli ingegneri valutano durante la selezione dell'obiettivo.Nitidezza dell'immagine su tutta l'inquadraturaMolti sistemi di telecamere per autoveicoli raggiungono una buona nitidezza al centro dell'immagine, ma presentano problemi vicino ai bordi.Questo problema diventa particolarmente evidente nelle applicazioni di visualizzazione a 360° perché l'unione delle immagini avviene spesso in prossimità dei bordi.Le scarse prestazioni dei bordi possono comportare:Oggetti sfocatiVisibilità ridotta degli ostacoliUnione delle immagini meno precisaQualità complessiva dell'immagine inferioreUn obiettivo di alta qualità per una telecamera con visuale a 360° dovrebbe mantenere una buona risoluzione dell'immagine su tutto il campo visivo.Una qualità dell'immagine costante migliora sia la visibilità del conducente che l'affidabilità del sistema.Le esibizioni notturne sono altrettanto importantiUn sistema di visione a 360° deve funzionare in modo affidabile sia di giorno che di notte.Parcheggi, garage sotterranei, cantieri edili e strade scarsamente illuminate presentano tutti condizioni di illuminazione problematiche.Un obiettivo progettato per applicazioni automobilistiche dovrebbe supportare:Buona trasmissione della luceQualità dell'immagine stabile in ambienti con scarsa illuminazioneCompatibilità con sensori di immagine HDRPrestazioni a infrarossi affidabili quando necessario.La scarsa visibilità notturna può ridurre l'efficacia dei sistemi di assistenza al parcheggio e aumentare il rischio di non rilevare gli ostacoli.Per questo motivo, le prestazioni in condizioni di scarsa illuminazione vengono spesso considerate insieme al campo visivo e alla distorsione nella scelta degli obiettivi per autoveicoli.Problemi comuni delle lenti riscontrati nei progetti AVMDurante la fase di sviluppo, gli ingegneri si imbattono spesso in problemi che sembrano essere legati al software ma che in realtà hanno origine nel sistema ottico.Sfocatura dei bordiGli oggetti vicini al bordo dell'immagine appaiono sfocati o difficili da identificare.Luminosità non uniformeDiverse aree dell'immagine presentano livelli di illuminazione incoerenti.Difficoltà di calibrazioneUna distorsione eccessiva aumenta la complessità delle procedure di calibrazione.Prestazioni della fotocamera incoerentiLe variazioni tra le lenti creano differenze visibili tra le immagini unite.Visibilità ridotta in condizioni di scarsa illuminazionePrestazioni ottiche insufficienti influiscono sulla qualità dell'immagine notturna.Identificare e affrontare tempestivamente questi problemi può ridurre significativamente i tempi di sviluppo.Come scegliere l'obiettivo giusto per una fotocamera con visuale panoramicaLa scelta di un obiettivo per una fotocamera con visuale a 360° richiede di bilanciare molteplici fattori prestazionali.Campo visivoUn angolo di visione più ampio offre una copertura migliore, ma può aumentare la distorsione.Controllo della distorsioneUna minore distorsione semplifica la calibrazione e migliora la qualità dell'unione delle immagini.Compatibilità del sensoreL'obiettivo deve essere ottimizzato per le dimensioni e la risoluzione del sensore di immagine selezionato.Affidabilità automobilisticaLa lente deve resistere a vibrazioni, sbalzi di temperatura e al funzionamento prolungato del veicolo.Coerenza della qualità dell'immaginePrestazioni ottiche stabili sono essenziali per tutte le telecamere del sistema.Collaborare con un produttore esperto di obiettivi per telecamere automobilistiche può contribuire a evitare costosi ritardi nello sviluppo e a migliorare le prestazioni complessive del sistema.Applicazioni al di là delle autovettureSebbene i sistemi di visione a 360° siano comunemente associati alle autovetture, il loro utilizzo è in costante aumento in una vasta gamma di settori.Autocarri commercialiI veicoli di grandi dimensioni beneficiano di una migliore visibilità intorno all'intero veicolo.AutobusLe telecamere con visione a 360° contribuiscono a ridurre i punti ciechi negli ambienti urbani.Attrezzature ediliGli operatori acquisiscono una maggiore consapevolezza quando lavorano in spazi ristretti.Macchinari agricoliUna maggiore visibilità migliora la sicurezza operativa.Veicoli minerariLe macchine pesanti spesso operano in ambienti difficili dove la riduzione dei punti ciechi è fondamentale.Con la crescente diffusione di queste tecnologie, aumenta anche la domanda di soluzioni affidabili per le lenti delle telecamere con visione a 360° in diverse categorie di veicoli.Perché scegliere Wintop Optics per le soluzioni di lenti per la visione a 360°?Lo sviluppo di un sistema di visione a 360° di successo richiede più della semplice selezione di un obiettivo grandangolare.Campo visivo, prestazioni in termini di distorsione, uniformità dell'immagine, compatibilità del sensore e affidabilità ambientale devono tutti lavorare in sinergia per ottenere il risultato desiderato.Noi di Wintop Optics lavoriamo a stretto contatto con i clienti che sviluppano:Sistemi di telecamere con visione a 360°Soluzioni Around View Monitoring (AVM)Sistemi di visione a volo d'uccelloTelecamere di assistenza al parcheggioSistemi di telecamere per veicoli commercialiSistemi di visione per veicoli specialiIl nostro team di ingegneri si concentra sulla risoluzione di problematiche pratiche nel campo dell'imaging attraverso una progettazione ottica ottimizzata e processi di produzione affidabili.Che l'obiettivo sia una copertura più ampia, una minore distorsione, una migliore qualità dell'immagine o una più facile integrazione, aiutiamo i clienti a trovare la soluzione ottica più adatta alle esigenze del loro progetto.Contatta il nostro team di ingegneriSe state valutando diverse opzioni di lenti per un nuovo progetto di visione a 360°, la scelta del partner ottico giusto può ridurre significativamente i tempi di sviluppo e migliorare le prestazioni del sistema.Wintop Optics fornisce soluzioni di lenti per il settore automobilistico, sia OEM che ODM, personalizzate in base alle esigenze dei moderni sistemi di telecamere a 360°.Il nostro team può fornire assistenza per:Selezione del campo visivoottimizzazione della distorsioneCorrispondenza del sensoreIntegrazione meccanicaSviluppo del prototipoSupporto alla produzione di massaVisita: www.wintoplens.comEmail: yorty@yuntal.comTel: +86 153 0268 9906Se state sviluppando un sistema AVM, una telecamera per visione a volo d'uccello o una soluzione di telecamera a 360 gradi per veicoli, contattate Wintop Optics per discutere del vostro progetto e valutare la soluzione di lenti più adatta alla vostra applicazione.
  • Quali sono le caratteristiche di un buon obiettivo per fotocamera da documenti, in grado di catturare immagini nitide?
    Quali sono le caratteristiche di un buon obiettivo per fotocamera da documenti, in grado di catturare immagini nitide? Jun 12, 2026
    Perché l'obiettivo è importante in una telecamera per documentiQuando gli utenti valutano una telecamera per documenti, spesso si concentrano su risoluzione, frequenza dei fotogrammi, funzionalità software o prestazioni OCR. Tuttavia, la qualità dell'immagine di una telecamera per documenti inizia dall'obiettivo ottico.Un sensore ad alta risoluzione non può compensare prestazioni ottiche scadenti. Se l'obiettivo introduce distorsioni, perde nitidezza ai bordi o produce un'illuminazione non uniforme, il documento acquisito potrebbe non offrire la chiarezza necessaria per la scansione, la presentazione o il riconoscimento dei caratteri.Sia che il dispositivo venga utilizzato come telecamera per documenti, sistema di presentazione visiva, scanner per libri, scanner per documenti o sistema di digitalizzazione di documenti, l'obiettivo influisce direttamente sulla qualità dell'immagine.Per i produttori che sviluppano apparecchiature per l'acquisizione di immagini di documenti, la scelta dell'obiettivo giusto per la fotocamera per documenti è una delle decisioni di progettazione più importanti.Problemi comuni causati da prestazioni scadenti delle lentiMolti dispositivi di acquisizione immagini di documenti presentano problemi di qualità dell'immagine, spesso causati da design ottici inadeguati.I problemi tipici includono:Testo sfocato attorno ai bordiUn obiettivo può apparire nitido al centro, perdendo risoluzione verso i bordi.Ciò diventa evidente durante la scansione:ContrattiDocumenti finanziariLibri di testoCertificatiDisegni tecniciNei sistemi di acquisizione di documenti OCR, la nitidezza dei bordi è particolarmente importante.Distorsione del documentoUn povero obiettivo dello scanner di documenti può far apparire curve le linee rette.Questo problema riguarda:accuratezza del riconoscimento OCRMisurazione dei documentiElaborazione dei moduliDigitalizzazione degli archiviPer le applicazioni professionali di acquisizione di immagini di documenti, spesso si preferisce un obiettivo per fotocamera per documenti a bassa distorsione.Luminosità non uniformeL'oscuramento degli angoli può ridurre la leggibilità del documento.Un obiettivo di qualità per l'acquisizione di documenti dovrebbe fornire un'illuminazione uniforme dal centro ai bordi.Colori non accuratiLe videocamere per documenti e i dispositivi di presentazione visiva utilizzati in ambito didattico spesso mostrano diagrammi, grafici e fotografie.Una riproduzione dei colori di scarsa qualità può ridurre la qualità della presentazione e influire sull'esperienza dell'utente.Caratteristiche principali di un obiettivo per telecamera per documenti di alta qualitàAlta risoluzione per la cattura di testi di piccole dimensioniLe moderne telecamere per documenti devono essere in grado di catturare testi di piccole dimensioni in modo chiaro.Un obiettivo per telecamera per documenti ad alta risoluzione consente agli utenti di visualizzare:Note legaliAppunti scritti a manoSchemi tecniciMateriali didatticisenza perdere alcun dettaglio.Il sistema ottico deve sfruttare appieno la capacità di risoluzione del sensore.Design ottico a bassa distorsioneA obiettivo per telecamera di documenti a bassa distorsione Contribuisce a mantenere la forma originale dei documenti.Ciò è particolarmente importante per:telecamere scanner OCRapparecchiature per la digitalizzazione degli archiviScanner per documenti legaliSistemi di elaborazione dei documenti finanziariLa bassa distorsione migliora anche l'aspetto professionale delle immagini acquisite.Ampio campo visivoIl campo visivo determina quanta parte del documento può essere inquadrata entro una determinata distanza di lavoro.Ad esempio, l'obiettivo di una fotocamera per documenti in formato A4 in genere richiede un angolo di visione più ampio per inquadrare un'intera pagina senza aumentare l'altezza del dispositivo.Un campo visivo adeguato migliora l'usabilità riducendo al contempo i vincoli di installazione.Qualità dell'immagine uniforme su tutta la paginaMolti documenti contengono informazioni vicino agli angoli e ai bordi.Un obiettivo per la ripresa di documenti di qualità dovrebbe offrire:Prestazioni centrali di alto livelloprestazioni di alto livelloLuminosità uniformeRiproduzione dei colori fedelesu tutta l'area del documento.Applicazioni che richiedono obiettivi professionali per fotocamere per documentiIstruzione e presentazione visivaScuole e università utilizzano telecamere per documenti per visualizzare:Libri di testoCompiti a casaEsperimenti scientificiAppunti scritti a manoUna lente di presentazione ad alta risoluzione garantisce che gli studenti possano vedere chiaramente ogni dettaglio.Acquisizione di documenti d'ufficioLe aziende si affidano ai sistemi di acquisizione di immagini documentali per:Gestione dei contrattiElaborazione delle fattureDocumentazione internaUn obiettivo affidabile per lo scanner di documenti migliora l'efficienza e riduce la necessità di ripetere la scansione.Istituzioni finanziarieLe banche e le compagnie assicurative gestiscono frequentemente grandi quantità di documenti.L'acquisizione di immagini nitide migliora la verifica dei documenti e la precisione del flusso di lavoro.Servizi governativi e amministrativiLe telecamere per documenti sono ampiamente utilizzate per:Verifica dell'identitàApplicazioni per il servizio pubblicoGestione dei documentiUna qualità d'immagine stabile è essenziale per un'elaborazione accurata dei documenti.Digitalizzazione dell'archivioBiblioteche, musei e archivi necessitano di sistemi di digitalizzazione dei documenti in grado di preservare informazioni di valore.Le lenti per scanner di libri e le lenti per la scansione di documenti svolgono un ruolo fondamentale in questi progetti.Come scegliere l'obiettivo giusto per un progetto con telecamera per documentiQuando si valuta un fornitore di obiettivi per telecamere per documenti, i produttori dovrebbero considerare diversi fattori.Compatibilità del sensoreL'obiettivo deve essere compatibile con le dimensioni del sensore e con i requisiti di pixel.I formati di sensore più comuni includono:1/4"1/3"1/2,7"Un corretto abbinamento contribuisce a massimizzare la qualità dell'immagine.Requisiti del campo visivoProgetti diversi richiedono aree di copertura diverse.Per esempio:Fotocamere per documenti A4Scanner per libriSistemi OCRPresentatori visiviognuno ha esigenze di visualizzazione diverse.Prestazioni di distorsioneMinore è la distorsione, migliore è la conservazione della geometria del documento.Ciò è particolarmente importante per i progetti di OCR e digitalizzazione dei documenti.Struttura meccanicaLa lente ottica deve essere compatibile con il design del dispositivo, mantenendo al contempo la qualità dell'immagine.Per le moderne fotocamere per documenti si prediligono spesso i modelli compatti.AffidabilitàUna telecamera per documenti può funzionare per anni in ambienti scolastici o uffici.Prestazioni ottiche stabili sono essenziali per l'affidabilità del prodotto a lungo termine.Perché i produttori scelgono Wintop OpticsPer realizzare una telecamera per documenti efficace non basta semplicemente scegliere un obiettivo standard.I produttori necessitano di un partner ottico in grado di comprendere i requisiti applicativi, ottimizzare le prestazioni di imaging e supportare la produzione a lungo termine.Wintop Optics è specializzata in soluzioni di lenti ottiche per:Telecamere per documentiPresentatori visiviScanner per documentisistemi di scansione OCRScanner per libriDispositivi di imaging didatticoApparecchiature per la digitalizzazione dei documentiIl nostro team di ingegneri collabora a stretto contatto con i clienti per ottimizzare il campo visivo, il controllo della distorsione, la nitidezza dell'immagine, la compatibilità dei sensori e l'integrazione meccanica.Che abbiate bisogno di un obiettivo standard per telecamere per documenti o di una soluzione ottica personalizzata, possiamo aiutarvi a migliorare le prestazioni di acquisizione delle immagini, riducendo al contempo i rischi di sviluppo e i tempi di commercializzazione.Contatta Wintop OpticsSe state sviluppando una telecamera per documenti, un sistema di presentazione visiva, uno scanner per documenti o un sistema di digitalizzazione di documenti e cercate un fornitore affidabile di lenti ottiche, Wintop Optics è pronta ad aiutarvi.Grazie alla nostra pluriennale esperienza nella progettazione ottica, nella produzione e nello sviluppo OEM/ODM, offriamo soluzioni di lenti personalizzate e su misura per le vostre esigenze applicative.Visita: www.wintoplens.comE-mail: yorty@yuntal.comTel.: +86 153 0268 9906Contatta oggi stesso il nostro team per discutere del tuo prossimo progetto di digitalizzazione di documenti e scopri come la giusta lente ottica può migliorare la qualità dell'immagine, le prestazioni di acquisizione dei documenti e la competitività del prodotto.
  • Perché gli obiettivi grandangolari sono importanti per le mangiatoie per uccelli intelligenti
    Perché gli obiettivi grandangolari sono importanti per le mangiatoie per uccelli intelligenti Jun 06, 2026
    IntroduzioneLe mangiatoie intelligenti per uccelli hanno trasformato il tradizionale birdwatching in un'esperienza interattiva e intelligente. Dotati di telecamere, app per dispositivi mobili e tecnologia di riconoscimento basata sull'intelligenza artificiale, questi dispositivi consentono agli utenti di osservare, identificare e registrare le specie di uccelli ovunque si trovino.Mentre molti consumatori si concentrano sulla risoluzione della fotocamera o sulle funzionalità basate sull'intelligenza artificiale, un componente fondamentale spesso passa inosservato: l'obiettivo della fotocamera.La qualità dell'obiettivo di una telecamera per mangiatoie per uccelli influisce direttamente sulla nitidezza dell'immagine, sul campo visivo, sulla precisione del rilevamento degli uccelli e sull'esperienza utente complessiva. Un obiettivo grandangolare ben progettato può migliorare significativamente le prestazioni di una telecamera intelligente per mangiatoie, catturando una maggiore quantità di attività e fornendo una migliore qualità dell'immagine.In questo articolo, analizziamo perché gli obiettivi grandangolari sono essenziali per le mangiatoie intelligenti per uccelli e come la scelta dell'obiettivo giusto può migliorare il monitoraggio degli uccelli e le capacità di riconoscimento basate sull'intelligenza artificiale.Che cos'è una telecamera intelligente per mangiatoie per uccelli?Una mangiatoia intelligente per uccelli combina una mangiatoia tradizionale con un sistema di telecamere integrato, connettività wireless e software intelligente.A differenza delle mangiatoie tradizionali, le mangiatoie intelligenti per uccelli possono:Scatta foto e registra video degli uccelli in visitaInvia notifiche quando arrivano gli uccelliSupporto per la visualizzazione remota tramite app per dispositivi mobiliUtilizzare la tecnologia AI per identificare le specie di uccelliArchivia e condividi contenuti sul birdwatchingQueste caratteristiche hanno reso le mangiatoie intelligenti per uccelli sempre più popolari tra gli appassionati di ornitologia, gli amanti della natura e gli utenti di domotica.Tuttavia, tutte queste funzioni si basano su un elemento fondamentale: un obiettivo di alta qualità per la telecamera posizionata vicino alla mangiatoia per uccelli.Perché il campo visivo è fondamentale per le mangiatoie per uccelli intelligentiGli uccelli sono imprevedibili.A differenza delle telecamere di sicurezza che monitorano aree fisse, le telecamere posizionate vicino alle mangiatoie per uccelli devono riprendere animali di piccole dimensioni che si muovono rapidamente e spesso compaiono da direzioni diverse.Un angolo di visuale ristretto può facilmente far perdere momenti importanti.Ecco perché il campo visivo (FOV) riveste un ruolo così importante nelle prestazioni delle mangiatoie intelligenti per uccelli.Un obiettivo grandangolare per mangiatoie per uccelli offre diversi vantaggi:Copre un'area di alimentazione più ampiaCattura più attività degli uccelliRiduce i punti ciechiMigliora le prestazioni del tracciamento degli uccelliMigliora l'esperienza utenteAd esempio, un obiettivo ultra grandangolare con un campo visivo di quasi 180 gradi può monitorare quasi tutta l'area intorno alla mangiatoia, garantendo che gli uccelli rimangano visibili anche quando si muovono rapidamente.Vantaggi degli obiettivi grandangolari per le telecamere di sorveglianza delle mangiatoie per uccelliCattura più attività degli uccelliGli uccelli raramente stanno fermi.Atterrano, saltellano, volano via e ritornano nel giro di pochi secondi.Un campo visivo più ampio consente alla telecamera di registrare comportamenti degli uccelli più naturali senza bisogno di riposizionamento o meccanismi di inseguimento.Gli utenti hanno meno probabilità di perdersi momenti emozionanti come:Uccelli che arrivano alla mangiatoiaInterazioni tra specie diverseComportamenti alimentariAttività di nidificazioneMigliorare il coinvolgimento degli utentiUno degli obiettivi principali di una mangiatoia per uccelli intelligente è quello di offrire un'esperienza di osservazione piacevole.Gli obiettivi grandangolari creano una prospettiva più coinvolgente, catturando sia l'uccello che l'ambiente circostante.Questo aiuta gli utenti a sentirsi più connessi alla natura e incoraggia un utilizzo più prolungato del dispositivo.Ridurre le difficoltà di installazioneUna telecamera ad angolo stretto spesso richiede un posizionamento preciso.Gli obiettivi grandangolari offrono maggiore flessibilità durante l'installazione perché coprono aree più ampie e sono meno sensibili ai problemi di allineamento.Ciò semplifica la configurazione per gli utenti finali.Migliorare la qualità dei contenuti videoMolti utenti condividono video e foto di uccelli sulle piattaforme dei social media.Un'inquadratura più ampia crea filmati visivamente più accattivanti e consente agli utenti di catturare i movimenti completi degli uccelli anziché immagini ritagliate.Come gli obiettivi grandangolari migliorano il riconoscimento degli uccelli tramite intelligenza artificialeL'intelligenza artificiale è diventata una delle caratteristiche più interessanti delle moderne mangiatoie intelligenti per uccelli.Molte telecamere installate presso le mangiatoie per uccelli utilizzano ormai algoritmi di intelligenza artificiale per identificare automaticamente le specie di uccelli.Tuttavia, le prestazioni dell'IA dipendono fortemente dalla qualità dell'immagine.Un obiettivo di alta qualità per la fotocamera di una mangiatoia per uccelli aiuta i sistemi di intelligenza artificiale fornendo:Migliore rilevamento del soggettoUn campo visivo più ampio consente al sistema di rilevare gli uccelli con maggiore anticipo, man mano che si avvicinano alla mangiatoia.Tracciamento miglioratoGli uccelli spesso si muovono velocemente.Gli obiettivi grandangolari mantengono gli uccelli nell'inquadratura più a lungo, fornendo più dati di immagine per l'analisi tramite intelligenza artificiale.Identificazione più accurata delle specieLe immagini nitide con una distorsione minima aiutano i modelli di intelligenza artificiale a identificare:Modelli di coloreForme del beccoSegni alariDimensioni del corpoQuanto migliore è l'input ottico, tanto più accurati saranno i risultati del riconoscimento.Maggiori opportunità di rilevamentoUn'area di visualizzazione più ampia aumenta la probabilità di immortalare uccelli che altrimenti rimarrebbero al di fuori del campo visivo della telecamera.Ciò si traduce in un maggior numero di eventi registrati e in una migliore esperienza utente complessiva.Caratteristiche principali da ricercare in una lente per mangiatoia intelligente per uccelliNon tutti gli obiettivi fotografici sono adatti per l'utilizzo con le mangiatoie per uccelli.Nella scelta dell'obiettivo per una fotocamera da utilizzare con le mangiatoie per uccelli, i produttori dovrebbero considerare diversi fattori importanti.Campo visivo ultra-ampioIl design grandangolare consente alla telecamera di monitorare aree di alimentazione più ampie e di riprendere una maggiore quantità di attività degli uccelli.Elevata qualità dell'immagineImmagini nitide sono essenziali sia per la soddisfazione dell'utente che per la precisione del riconoscimento tramite intelligenza artificiale.Prestazioni in condizioni di scarsa illuminazioneL'attività degli uccelli si verifica spesso all'alba e al tramonto.Un obiettivo con una buona capacità di raccolta della luce può migliorare la qualità dell'immagine in condizioni di illuminazione difficili.Progettazione a bassa distorsioneMentre obiettivi ultra grandangolari Naturalmente, introducono una certa distorsione; tuttavia, i design ottici ottimizzati contribuiscono a mantenere la nitidezza dell'immagine e una rappresentazione accurata degli uccelli.Struttura compattaLe mangiatoie intelligenti per uccelli sono in genere dispositivi compatti.Il design compatto delle lenti semplifica l'integrazione e aiuta i produttori a mantenere un design del prodotto accattivante.Compatibilità con i sistemi di intelligenza artificialeLe moderne telecamere per l'installazione di mangiatoie per uccelli si affidano sempre più al riconoscimento basato sull'intelligenza artificiale.La progettazione delle lenti deve soddisfare i requisiti di qualità dell'immagine degli algoritmi di visione artificiale.Perché i produttori di mangiatoie intelligenti per uccelli hanno bisogno del fornitore di lenti giustoIl successo di un distributore automatico di cibo per uccelli intelligente dipende non solo dal software e dall'elettronica, ma anche dalle prestazioni ottiche.Collaborare con un produttore esperto di lenti per mangiatoie per uccelli offre numerosi vantaggi:Progettazione ottica personalizzataI diversi modelli di mangiatoie per uccelli richiedono angoli di visuale e caratteristiche ottiche differenti.Lo sviluppo di lenti personalizzate contribuisce a ottimizzare le prestazioni del prodotto.Qualità di produzione stabileLa coerenza è fondamentale per la produzione di massa.Fornitori affidabili garantiscono che ogni lente offra le stesse prestazioni ottiche.Supporto tecnicoGli ingegneri ottici professionisti possono aiutare a ottimizzare la scelta delle lenti, la compatibilità con i sensori e la qualità dell'immagine.Sviluppo più rapido del prodottoCollaborare con un produttore di lenti esperto può ridurre i tempi di sviluppo e accelerare il lancio dei prodotti.Tendenze future nel settore delle telecamere intelligenti per mangiatoie per uccelliIl mercato delle mangiatoie intelligenti per uccelli continua a evolversi rapidamente.Diverse tendenze stanno plasmando il futuro di questi prodotti:Riconoscimento degli uccelli basato sull'intelligenza artificialeGli algoritmi di riconoscimento stanno diventando sempre più precisi e capaci di identificare centinaia di specie di uccelli.Immagini ad alta risoluzioneLe fotocamere con risoluzione 4K e superiori stanno diventando sempre più comuni.Angoli di visuale più ampiI produttori continuano ad adottare design di obiettivi ultra grandangolari per migliorare l'esperienza dell'utente.Connettività cloudOggigiorno, un numero sempre maggiore di dispositivi supporta l'archiviazione basata su cloud e l'accesso remoto.Monitoraggio potenziato della fauna selvaticaLe mangiatoie intelligenti per uccelli sono sempre più utilizzate non solo per nutrire gli uccelli, ma anche per osservare la fauna selvatica e per l'educazione ambientale.Queste tendenze continueranno ad aumentare la domanda di obiettivi di alta qualità per fotocamere per mangiatoie per uccelli.Perché scegliere Wintop Optics per le soluzioni di lenti intelligenti per mangiatoie per uccelli?Noi di Wintop Optics siamo specializzati nella progettazione e produzione di lenti ottiche ad alte prestazioni per dispositivi intelligenti, prodotti AIoT, telecamere di sicurezza, sistemi di monitoraggio della fauna selvatica e mangiatoie intelligenti per uccelli.Le nostre soluzioni di lenti per fotocamere per mangiatoie per uccelli offrono:Design ottici ultra grandangolariElevata qualità dell'immagine per il riconoscimento tramite intelligenza artificialeEccellenti prestazioni in condizioni di scarsa illuminazioneStrutture compatte per una facile integrazioneServizi di personalizzazione OEM e ODMCapacità di produzione di massa stabileGrazie alla sua vasta esperienza nello sviluppo di lenti ottiche, Wintop Optics aiuta i produttori a creare telecamere per mangiatoie per uccelli più intelligenti e coinvolgenti.Contatta Wintop OpticsCerchi un produttore affidabile di lenti per mangiatoie intelligenti per uccelli o un fornitore di lenti per telecamere per mangiatoie per uccelli?Wintop Optics offre soluzioni di lenti ottiche personalizzate per mangiatoie intelligenti per uccelli, dispositivi di monitoraggio della fauna selvatica basati sull'intelligenza artificiale e sistemi di telecamere intelligenti.TEL/Whatsapp:+86 153 0268 9906Sito web: www.wintoplens.comEmail: yorty@yuntal.comContatta oggi stesso il nostro team per discutere del tuo prossimo progetto di mangiatoia intelligente per uccelli e scopri come la lente giusta può migliorare le prestazioni, l'esperienza utente e la precisione del riconoscimento tramite intelligenza artificiale.
1 2 3 4 5 6 7 8 9 10 11

Un totale di 11 pagine

Ho bisogno di aiuto? Chatta con noi

Lasciate un messaggio
Per qualsiasi richiesta di informazioni o supporto tecnico, compila il modulo. Tutti i campi contrassegnati da un asterisco* sono obbligatori.
invia

Casa

Prodotti

whatsApp

contatto