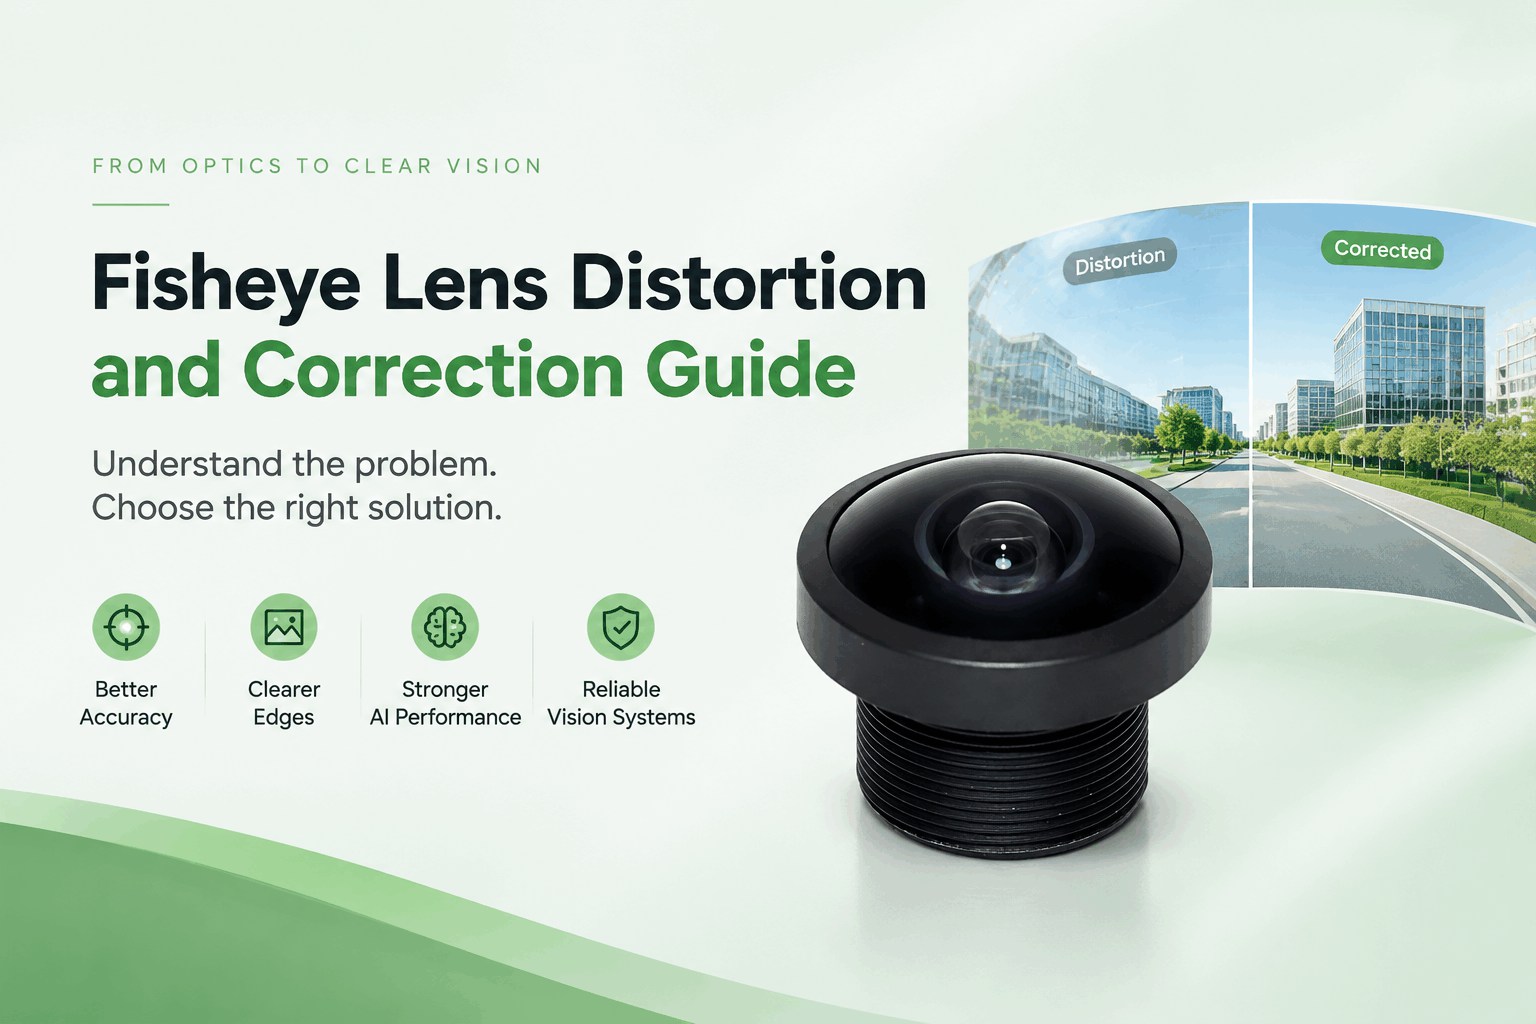
Distorsione dell'obiettivo fisheye nella visione artificiale: guida alla correzione ottica e software.
Oct 15, 2026
Obiettivi fisheyeOffrono campi visivi (FOV) ultra-ampi da 160° a 200°, risultando fondamentali per la navigazione SLAM di AMR/AGV, la visione a 360° (AVM) dei sistemi ADAS e i sistemi di visione artificiale integrati.Tuttavia, questa capacità grandangolare comporta un compromesso fondamentale: la distorsione fisheye incontrollata. La distorsione incontrollata causa errori di posizionamento, artefatti nella composizione delle immagini, rilevamento inaffidabile degli oggetti e scarse prestazioni dei modelli di intelligenza artificiale.Sebbene molti ingegneri si affidino esclusivamente alla correzione della distorsione tramite software, quest'ultimo non è in grado di recuperare le informazioni ottiche già perse a livello del sensore CMOS. I sistemi di visione più affidabili combinano il controllo della distorsione ottica in fase di progettazione dell'obiettivo con una messa a punto fine tramite software calibrato. Questa guida analizza la distorsione fisheye, il suo impatto nel mondo reale e le strategie pratiche di correzione ottica.Cos'è la distorsione dell'obiettivo fisheye? Una panoramica completa.La distorsione a occhio di pesce è una distorsione radiale intrinseca della canna, non un difetto di fabbricazione.Le lenti rettilinee mantengono le linee rette perpendicolari all'intera immagine.Gli obiettivi fisheye utilizzano la proiezione equidistante per adattare una scena emisferica a un sensore piatto. L'ingrandimento dell'immagine diminuisce verso i bordi dell'inquadratura, causando la curvatura verso l'esterno delle linee rette del mondo reale. Gli oggetti vicino ai bordi appaiono compressi con un minor numero di pixel.Due tipi principali di distorsione influenzano la visione artificiale:Deformazione radiale della canna (dominante): La principale fonte di errori geometrici per SLAM, unione di immagini e attività di misurazione.Distorsione tangenziale: causata da un lieve disallineamento degli elementi dell'obiettivo o da un'inclinazione del sensore. Meno evidente negli obiettivi di alta qualità, ma fondamentale per la visione robotica stereoscopica e binoculare ad alta precisione.Come la distorsione a occhio di pesce compromette le prestazioni della visione artificialeLa distorsione altera la geometria della scena, compromettendo direttamente le prestazioni degli algoritmi di visione artificiale in applicazioni chiave del settore industriale e automobilistico:Impatto sulla navigazione SLAM di AMR e AGVLe immagini distorte falsano l'estrazione dei punti caratteristici. Gli oggetti compressi ai bordi dell'immagine riducono l'affidabilità del rilevamento degli ostacoli, causando l'accumulo di errori geometrici fotogramma per fotogramma e diminuendo la precisione della localizzazione.Impatto sui sistemi di visione a 360° AVM per autoveicoliUna grave distorsione del cilindro porta a un disallineamento delle cuciture e a contorni deformati di cordoli o ostacoli. Una rimappatura software intensiva sfoca i dettagli dei bordi e aumenta la latenza di elaborazione della centralina.Impatto sulla visione stereoscopica robotica binoculareQuando si seleziona un 3D lente di visione robotica In fase di configurazione, parametri di distorsione non corrispondenti tra le lenti fisheye accoppiate introducono errori sistematici nel calcolo della profondità, riducendo drasticamente la precisione nelle operazioni di prelievo e posizionamento e di ispezione 3D.Impatto sul rilevamento di oggetti tramite intelligenza artificiale e sulle reti neuraliLe reti neurali convoluzionali (CNN) addestrate su set di dati rettilinei standard hanno prestazioni scadenti con input fisheye distorti. Il riaddestramento dei modelli di intelligenza artificiale con set di dati distorti comporta un aumento significativo dei tempi e dei costi di sviluppo.Tecniche di correzione ottica e flusso di lavoro consigliatoLa correzione ottica sopprime la distorsione a barilotto intrinseca durante la fase di progettazione dell'obiettivo, prima che l'immagine raggiunga il sensore. Le principali tecniche ottiche includono:Elementi di lenti asferiche: Utilizzato per contrastare la deformazione della canna e massimizzare l'affilatura del filo.Gruppi ottici multi-elemento: Progettato per bilanciare le aberrazioni ottiche su tutto il campo visivo.Corrispondenza dell'angolo del raggio principale (CRA): Allineare il CRA dell'obiettivo con il sensore CMOS di destinazione per prevenire la diafonia dei pixel e la vignettatura dei bordi.Tolleranze di assemblaggio ristrette: Riduzione al minimo della distorsione da decentramento tangenziale durante la produzione di massa.Nota: una distorsione pari a zero è fisicamente impossibile per campi visivi superiori a 160°. L'obiettivo dell'ottimizzazione ottica è ridurre al minimo la distorsione a barilotto nativa, fornire un'illuminazione uniforme e preservare la densità dei pixel ai bordi.Flusso di lavoro di integrazione consigliato1. Scegli obiettivi a bassa distorsione: Scegli obiettivi fisheye M12 caratterizzati da elevata uniformità di lotto e CRA corrispondente al sensore.2. Eseguire la calibrazione della telecamera: Eseguire una calibrazione precisa (si consiglia il modello Kannala-Brandt), soprattutto per le coppie di dispositivi per la visione stereoscopica.3. Applicare la correzione della distorsione leggera: Per evitare sfocature, utilizzare una rimappatura dei pixel delicata anziché un allungamento aggressivo dei bordi.4. Convalidare la stabilità ambientale: Prima dell'impiego sul campo, testare le prestazioni di imaging in condizioni estreme di temperatura e vibrazione.Errori comuni in ingegneriaInseguire ciecamente il campo visivo più ampio senza controllare le specifiche di distorsioneScegliere obiettivi fisheye generici ed economici e aspettarsi che un software risolva tutti i difettiIgnorare la variazione ottica tra i lotti per la produzione di massaLe lenti vengono testate esclusivamente in ambienti di laboratorio a temperatura ambiente stabile.Soluzioni di lenti fisheye Wintop Optics per la visione artificialeWintop Optics progetta e produce ottiche ottimizzate Obiettivi fisheye e ultra grandangolari M12 per la percezione robotica, la navigazione AMR, i robot umanoidi e i sistemi ADAS AVM.Le nostre lenti offrono un campo visivo bilanciato tra 160° e 200°, con distorsione a barilotto controllata, elevata risoluzione ai bordi e qualità costante nella produzione di massa. Offriamo:Obiettivi fisheye M12 standard a bassa distorsioneProgettazione ottica personalizzata e prototipazioneCoppie di lenti abbinate per la visione stereoscopica/binoculareLenti fisheye di qualità automobilistica per ADAS visione a 360°Il nostro team specializzato in ottica supporta la definizione del budget di distorsione e l'abbinamento sensore-obiettivo, aiutandovi a evitare costosi interventi di debug degli algoritmi causati da un'eccessiva distorsione dell'obiettivo.Condividi le specifiche del tuo sensore, il campo visivo desiderato, la distanza di lavoro, i requisiti di distorsione e i vincoli operativi, e ti consiglieremo un obiettivo fisheye standard o personalizzato adatto alle tue esigenze.Domande frequenti (FAQ)1. Gli obiettivi fisheye possono eliminare completamente la distorsione?No. Per angoli di campo visivo (FOV) superiori a 160°, una distorsione ottica pari a zero è fisicamente impossibile. L'obiettivo ingegneristico è quello di minimizzare la distorsione a barilotto intrinseca attraverso la progettazione ottica, mantenendo al contempo la risoluzione dei bordi.2. È ancora necessario correggere la distorsione tramite software per gli obiettivi fisheye con correzione ottica?Sì. Anche gli obiettivi fisheye ottimizzati mantengono una leggera distorsione misurabile. La correzione ottica riduce l'entità della distorsione, consentendo di utilizzare software di correzione della distorsione leggeri senza causare sfocature da interpolazione o sovraccarichi di elaborazione per la centralina.3. Che cos'è la distorsione TV e perché è importante per la visione artificiale?La distorsione TV quantifica la deformazione geometrica dell'immagine in percentuale. Un valore di distorsione TV inferiore indica una minore deformazione ottica nativa, minori requisiti di elaborazione software e prestazioni più affidabili per gli algoritmi SLAM, di rilevamento e di misurazione.4. Qual è la scelta migliore per AMR SLAM: un obiettivo fisheye o un obiettivo grandangolare rettilineo?Dipende dal campo visivo richiesto. Gli obiettivi grandangolari rettilinei funzionano bene per campi visivi inferiori a 120°. Per una percezione ambientale di oltre 160° nei robot mobili autonomi (AMR) e nella robotica umanoide, gli obiettivi fisheye otticamente ottimizzati con distorsione controllata sono lo standard del settore.5. Gli obiettivi fisheye generici a basso costo sono adatti alla robotica per la produzione di massa?No. Gli obiettivi fisheye generici per il mercato consumer presentano un'elevata variabilità di produzione tra i diversi lotti, una scarsa nitidezza ai bordi e un'elevata distorsione intrinseca, che si traducono in prestazioni instabili degli algoritmi nei sistemi impiegati sul campo.



 Iscriviti alle nostre newsletter


 IPv6 network supported.